

מה נלמד כאן
- חיישן אולטרסוני
time_pulse_usו-sleep_us- לחשב מרחק מזמן מעוף
איך עטלף רואה בחושך
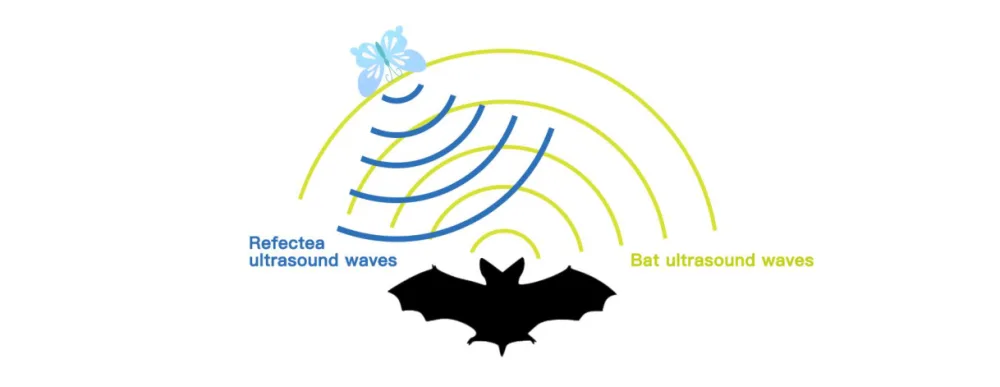
עטלף צועק בתדר גבוה ומקשיב להד. מהפרש הזמן הוא מחשב מרחק. החיישן מחקה בדיוק את זה.
הידע שצריך
1. אולטרסאונד
גלי קול מעל 20,000Hz — מעל טווח השמיעה. אורך גל קצר, חדירות טובה וכיווניות מצוינת.
2. המודול
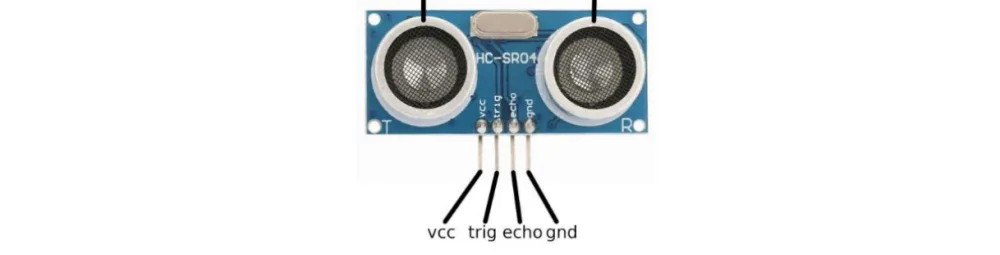
שני משדרי קרמיקה: אחד משדר, אחד מקבל.
| פרמטר | ערך |
|---|---|
| מתח | 5V (לא 3.3V) |
| תדר | 40kHz |
| זווית זיהוי | 15° |
| טווח | 2 עד 450 ס"מ |
⚠️ זווית צרה — 15 מעלות. עצם שנמצא בצד פשוט לא קיים מבחינת החיישן.
3. הפרוטוקול
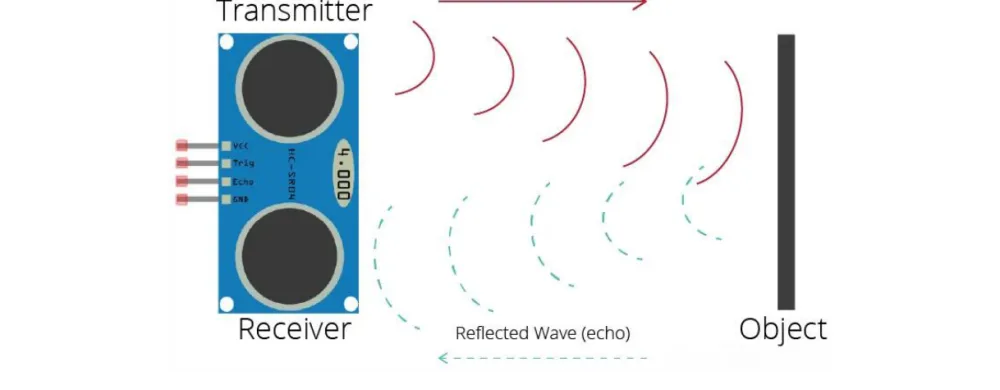
| הפין | התפקיד |
|---|---|
| Trig | הדק — אומר למודול לשדר |
| Echo | הד — פולס שאורכו = זמן המעוף |
שלושה שלבים: פולס של 10µs ל-Trig → המודול משדר 8 פולסים ב-40kHz → Echo עולה לגובה לאורך זמן המעוף.
4. החישוב
מרחק = (זמן × מהירות הקול) ÷ 2
מהירות הקול: כ-340 מטר לשנייה = 0.034 ס"מ למיקרו-שנייה.
מחלקים בשתיים כי הקול עשה את הדרך הלוך וחזור.
5. time_pulse_us — הפקודה המרכזית
from machine import Pin, time_pulse_us

duration = time_pulse_us(echo, 1, 26000)
מודדת כמה זמן הפין נשאר במצב שצוין, במיקרו-שניות.
שלושת הפרמטרים: הפין, המצב שמחכים לו (1 = גבוה), ופסק זמן.
הפרמטר השלישי קריטי. 26,000 מיקרו-שניות = 26 מילי-שניות, שמתאים לכ-4.5 מטר. בלעדיו, אם אין הד — התוכנית תיתקע.
ו-time.sleep_us() נותנת השהיה במיקרו-שניות — צריך דיוק פי 1000 מ-sleep_ms.
הניסוי
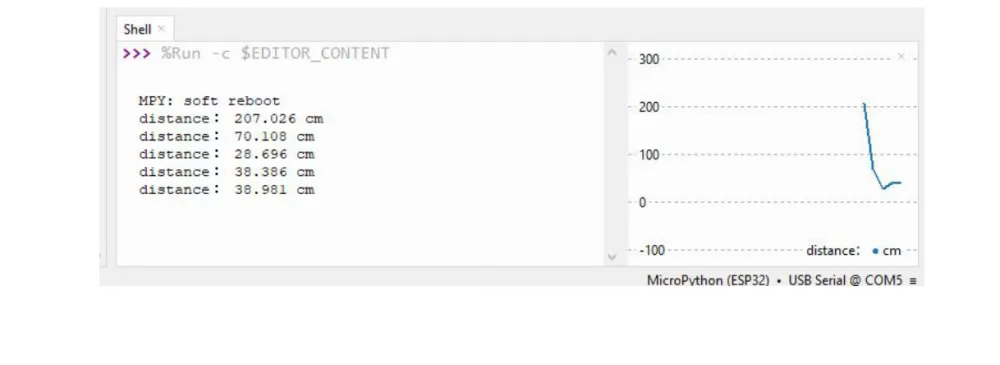
המטרה: להציג מרחק ב-Shell בזמן אמת.
רשימת רכיבים
| הרכיב | כמות |
|---|---|
| לוח ESP32 | 1 |
| לוח ניסוי 400 נקודות | 1 |
| חיישן אולטרסוני | 1 |
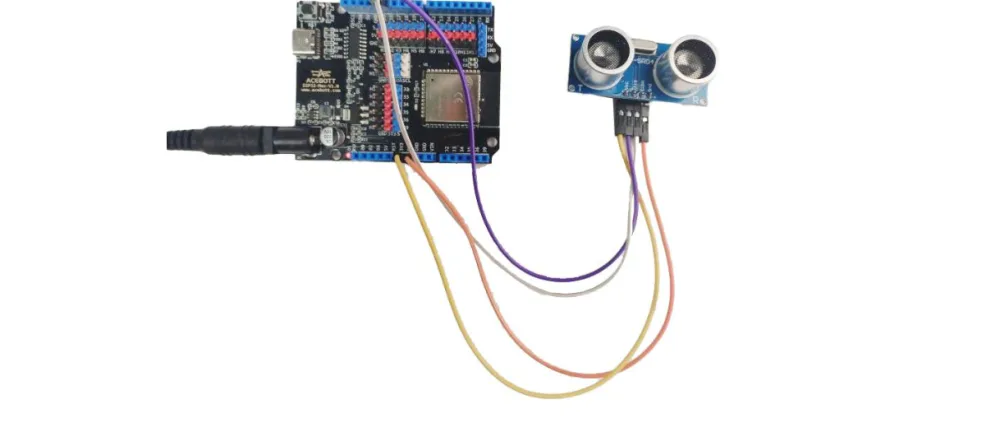
התרשים החשמלי
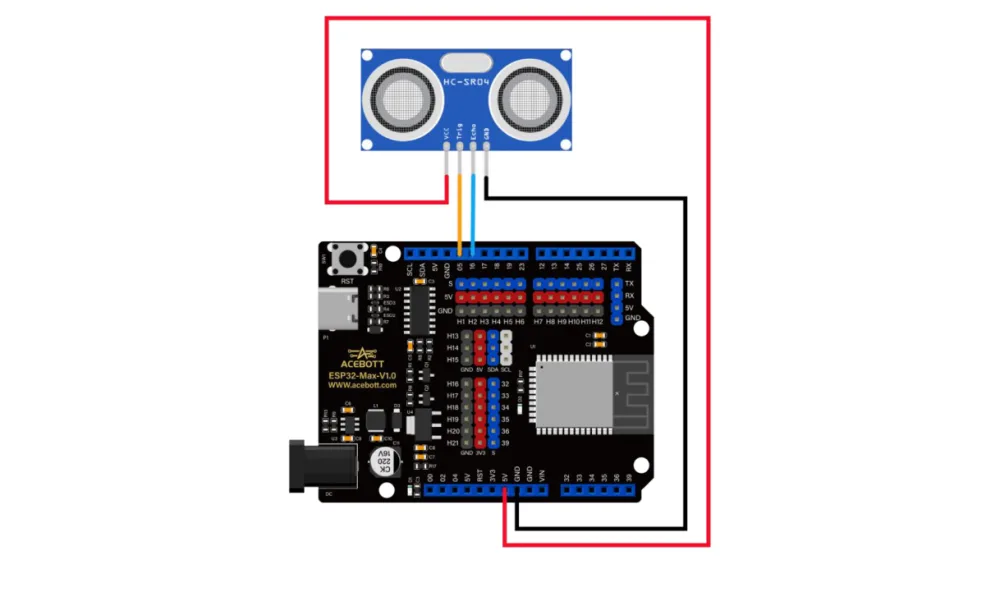
החיבור
הקוד
from machine import Pin, time_pulse_us
import time

trig = Pin(5, Pin.OUT)     # פלט — אנחנו מדברים
echo = Pin(16, Pin.IN)     # קלט — אנחנו מקשיבים

while True:
    # פולס ההדק
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)

    # מודדים את אורך פולס ההד
    duration = time_pulse_us(echo, 1, 26000)

    # ממירים זמן למרחק
    dist = (duration * 0.034) / 2
    print("distance:", dist, "cm")

    time.sleep(1)
זה החיישן הראשון שדורש גם פלט וגם קלט — מדברים אליו דרך Trig ומקשיבים דרך Echo.
מה אמור לקרות
נסו בעצמכם
- מדדו ספר (שטוח) וכרית (רכה). איזו מדידה יציבה יותר?
- הזיזו את הספר לצדדים. מאיזו זווית החיישן מפסיק לראות? (זכרו: 15°)
- הסירו את פסק הזמן מ-
time_pulse_usוכוונו לחלל פתוח. מה קורה? - קרבו את היד ל-1 ס"מ. המספר אמין?
- שלבו עם שיעור 8: זמזם שמצפצף מהר יותר ככל שמתקרבים.
