

מה נלמד כאן
- מנוע DC ולמה אסור לחבר אותו ישירות
- דרייבר מנועים
freq()בהקשר של מנוע
תנועה
מכוניות צעצוע, מאווררים, שערים, רחפנים, מדפסות.
הידע שצריך
1. מנוע DC
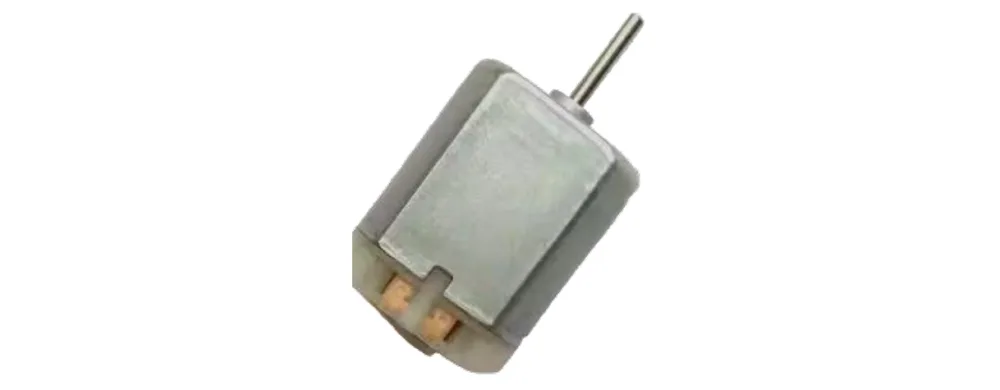
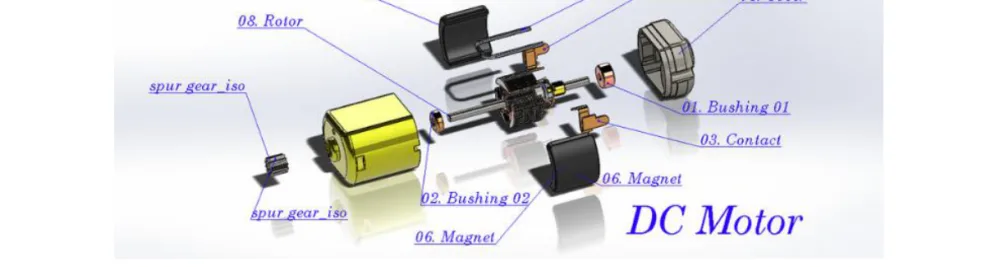
סטטור נייח שיוצר שדה מגנטי, רוטור מסתובב. וממנו נובעים שני דברים:
- כיוון הזרם קובע כיוון הסיבוב
- עוצמת הזרם קובעת מהירות
2. למה אסור ישירות
⚠️ פין ה-ESP32 מספק זרם קטן מאוד — מספיק לנורית, לא למנוע. חיבור ישיר לא יסובב את המנוע ויכול לשרוף את הפין או את הלוח.
תמיד דרך דרייבר.
3. הדרייבר
| התפקיד | מה זה נותן |
|---|---|
| הספק | הזרם שהלוח לא יכול לספק |
| כיוון | קדימה ואחורה |
| מהירות | מקבל PWM ומווסת |
| הגנה | יתר-זרם ויתר-חום |
מזכיר את הטרנזיסטור? בדיוק — הדרייבר הוא ארבעה טרנזיסטורים מסודרים כך שאפשר גם להפוך כיוון.
4. שני פיני בקרה ו-freq
from machine import Pin, PWM

pwmA1 = PWM(Pin(5))
pwmA2 = PWM(Pin(16))
pwmA1.freq(1000)      # תדר המיתוג
pwmA2.freq(1000)
freq(1000) כאן הוא לא תדר צליל — הוא תדר המיתוג של ה-PWM. 1000Hz הוא ערך נפוץ למנועים: מהיר מספיק כדי שהמנוע יסתובב חלק, ולא גבוה מדי כדי לא לבזבז אנרגיה.
שימו לב שאותה פקודה
freq()משמשת לשני דברים שונים — תדר צליל בזמזם, תדר מיתוג במנוע. זו אותה פיזיקה, הקשר אחר.
כיוון ומהירות:
# קדימה
pwmA1.duty(speed); pwmA2.duty(0)
# אחורה
pwmA1.duty(0); pwmA2.duty(speed)
# עצירה
pwmA1.duty(0); pwmA2.duty(0)
⚠️ לעולם אל תיתנו ערך גבוה לשני הפינים בו-זמנית.
ניסוי 1 — קדימה ואחורה
רשימת רכיבים
| הרכיב | כמות |
|---|---|
| לוח ESP32 | 1 |
| לוח ניסוי 400 נקודות | 1 |
| דרייבר מנועים | 1 |
| מנוע DC | 1 |
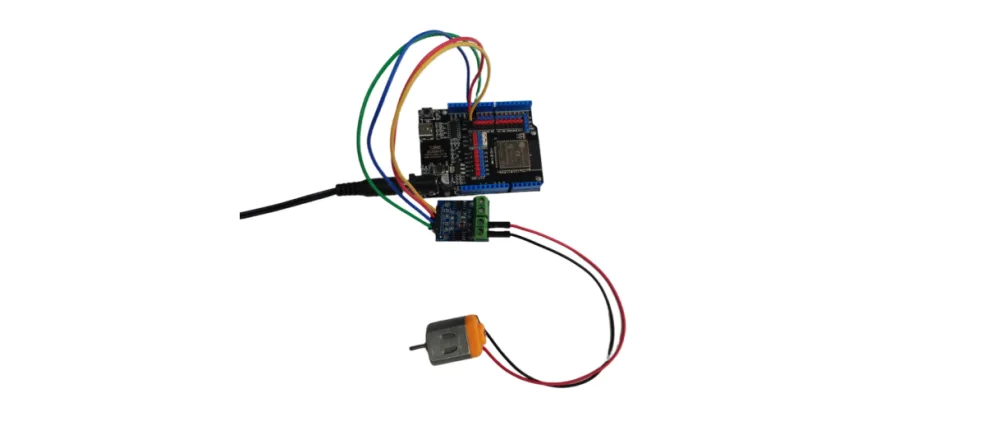
התרשים החשמלי
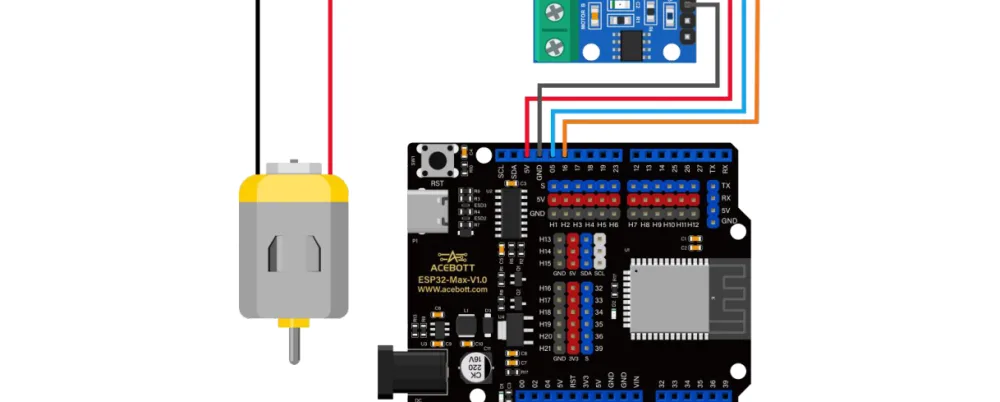
החיבור
הקוד
from machine import Pin, PWM
import time

pwmA1 = PWM(Pin(5))
pwmA2 = PWM(Pin(16))
pwmA1.freq(1000)
pwmA2.freq(1000)

while True:
    # קדימה
    pwmA1.duty(1023); pwmA2.duty(0)
    time.sleep(2)
    # אחורה
    pwmA1.duty(0); pwmA2.duty(1023)
    time.sleep(2)
    # עצירה
    pwmA1.duty(0); pwmA2.duty(0)
    time.sleep(2)
ניסוי 2 — שליטה במהירות
from machine import Pin, PWM
import time

pwmA1 = PWM(Pin(5))
pwmA2 = PWM(Pin(16))
pwmA1.freq(1000)
pwmA2.freq(1000)

while True:
    for speed in range(0, 1024):
        print(speed)
        pwmA1.duty(speed)
        pwmA2.duty(0)
        time.sleep_ms(10)

    for speed in range(1023, -1, -1):
        print(speed)
        pwmA1.duty(speed)
        pwmA2.duty(0)
        time.sleep_ms(10)
זו בדיוק תוכנית נורית הנשימה — עם מנוע במקום נורית.
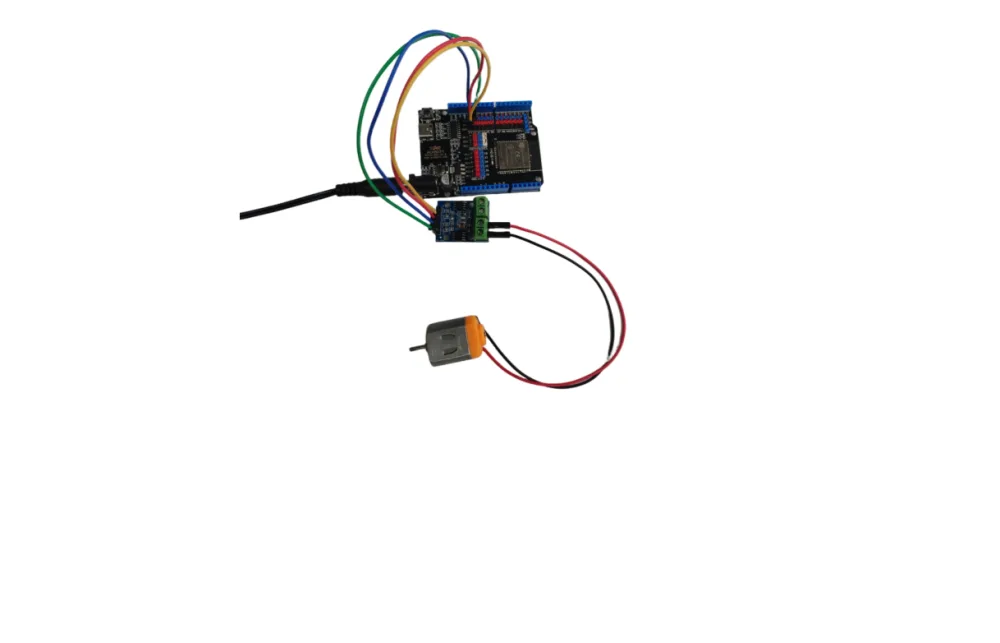
תופעה שתראו: המנוע לא יזוז ב-duty נמוך. יש סף התנעה (בדרך כלל 200-400) שמתחתיו הזרם לא מספיק להתגבר על החיכוך. זה הבדל אמיתי בין נורית למנוע.
נסו בעצמכם
- מצאו את סף ההתנעה של המנוע שלכם.
- שלבו עם שיעור 7: הפוטנציומטר שולט במהירות.
- שנו את
freqל-50 ואז ל-5000. שומעים הבדל? - שלבו עם שיעור 4: לחצן אחד קדימה, שני אחורה.
