

מה נלמד כאן
- בקרת לולאה סגורה
- מאוורר שמווסת את עצמו
מאוורר שחושב
יאיץ כשחם, יאט כשמתקרר, ייעצר כשלא צריך.
הידע שצריך
בקרת לולאה סגורה
בשיעור הקודם אתם בחרתם. כאן המערכת בוחרת — וזה הבדל מהותי.
- קר → עוצר
- מתחמם → המהירות עולה
- מתקרר → מאט
וזה יוצר לולאה: המאוורר מקרר → הטמפרטורה יורדת → מאט → עולה → מאיץ. המערכת מתייצבת סביב נקודת שיווי משקל.
זו בקרת לולאה סגורה — העיקרון שמפעיל מזגנים, תנורים ובקרת שיוט.
הפרש מהותי משיעור 21 (פנס רחוב): שם המדידה והתוצאה לא השפיעו זו על זו. כאן הפעולה משנה את מה שמודדים. זו לולאה אמיתית.
איפה זה נמצא: בתים, משרדים, קירור חדרי שרתים, חממות וקירור ציוד.
הניסוי
המטרה: המהירות מתאימה את עצמה לטמפרטורה.
רשימת רכיבים
| הרכיב | כמות |
|---|---|
| לוח ESP32 | 1 |
| לוח ניסוי 400 נקודות | 1 |
| חיישן DHT11 | 1 |
| דרייבר מנועים | 1 |
| מנוע DC + מאוורר | 1 |
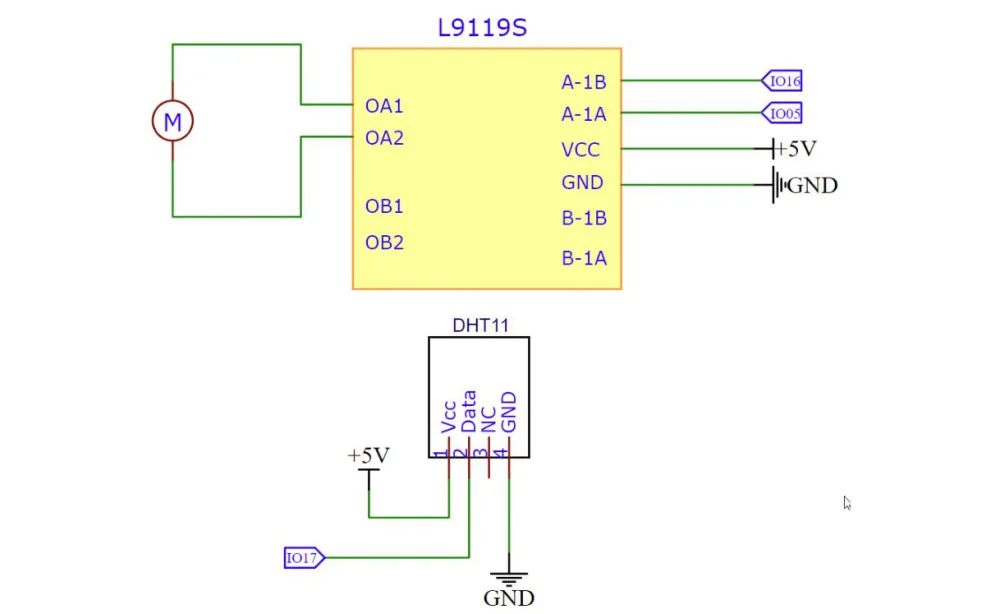
התרשים החשמלי
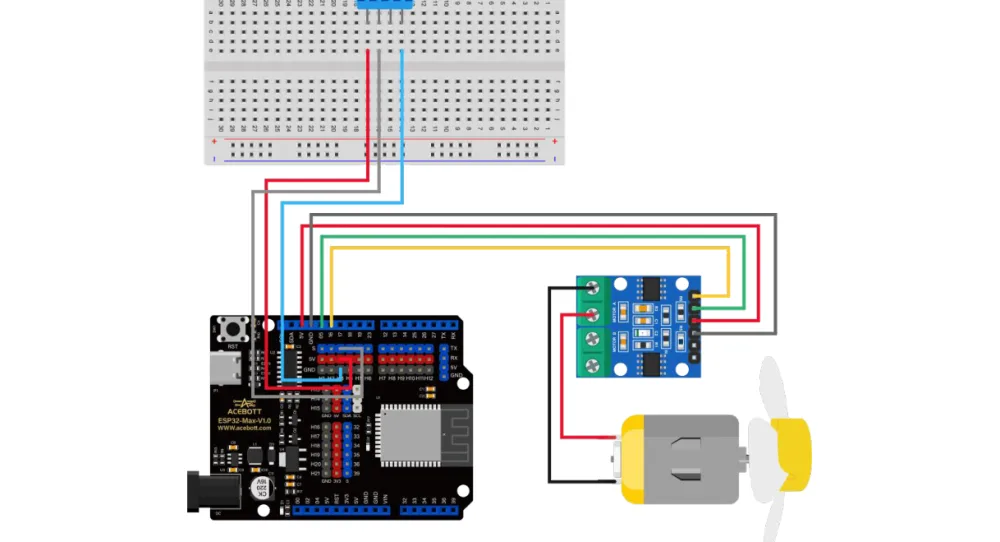
החיבור
הקוד
import dht
from machine import Pin, PWM
import time

dht_sensor = dht.DHT11(Pin(18))

pwmA1 = PWM(Pin(5));  pwmA2 = PWM(Pin(16))
pwmA1.freq(1000);     pwmA2.freq(1000)
pwmA2.duty(0)

while True:
    try:
        dht_sensor.measure()
        t = dht_sensor.temperature()

        if t < 25:
            speed = 0
        elif t < 28:
            speed = 600
        else:
            speed = 1023

        pwmA1.duty(speed)
        print("Temp:", t, "-> Speed:", speed)

    except:
        print("Failed to read from DHT sensor!")

    time.sleep(2)
⚠️ הספים 25 ו-28 הם נקודת התחלה. כזכור משיעור 12, החיישן מודד את השבב ולכן מראה קצת יותר מהחדר. תמדדו קודם.
ה-
tryכאן הוא לא נימוס — הוא הכרחי. בבקרה אוטומטית, קריאה כושלת בלי טיפול הייתה מפילה את התוכנית והמאוורר היה נשאר תקוע במהירות האחרונה.
מה אמור לקרות
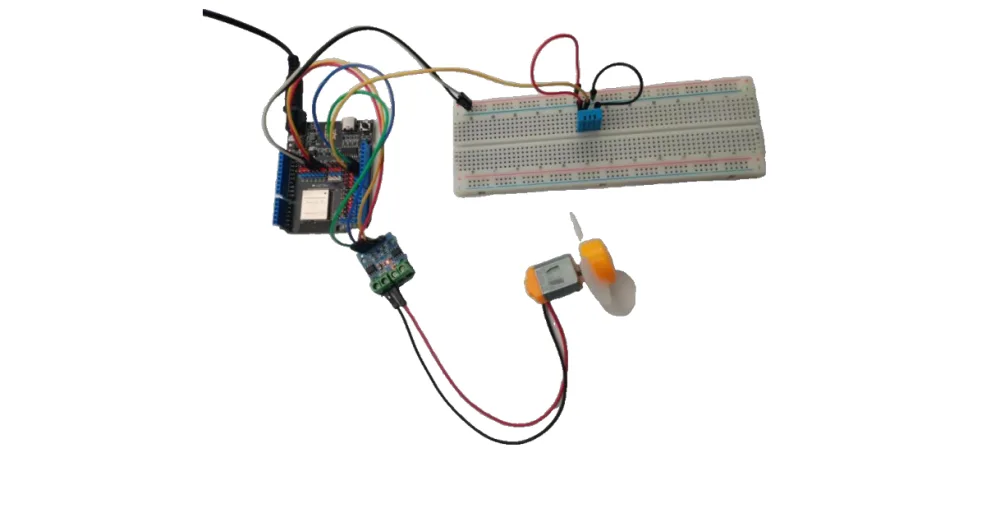
כסו את החיישן ביד. המאוורר יאיץ. הרפו — ותוך כמה עשרות שניות יאט.
נסו בעצמכם
- שנו את הספים לחדר שלכם.
- החליפו לבקרה רציפה:
speed = (t - 25) * 1023 // 10. - הוסיפו מסך LCD עם טמפרטורה ומהירות.
- הוסיפו היסטרזיס: מתחיל ב-28, נעצר ב-25.
- הפעילו את המאוורר מול החיישן. רואים את הלולאה מתייצבת?
