

מה נלמד כאן
- מה זו ביומימיקרי — כשמהנדסים מעתיקים מהטבע
- איך גלגלי שיניים מעבירים ומשנים תנועה
- איך מוט ארכובה הופך סיבוב עגול לתנופה למעלה ולמטה
- להרכיב מודל מכני שלם מעץ, בשישה-עשר שלבים
- הבלוק write analog pin — שליטה על מנוע דרך מנהל מנוע
כשהמהנדסים העתיקו מהטבע
פרפר נראה עדין, כמעט חסר משקל. אבל מאחורי התנופה היפה הזאת מסתתרת מכונה מדויקת: כנפיים קלות מאוד, שרירים חזקים ביחס לגודלן, ותנועה שחוזרת על עצמה בקצב קבוע. הפרפר עף, מרחף ומסתובב באוויר — ומבזבז על זה מעט מאוד אנרגיה.
מדענים הסתכלו על זה שנים והחליטו: במקום להמציא, נעתיק. התחום הזה נקרא ביומימיקרי — חיבור של ״ביולוגיה״ (חקר החי) ו״מימיקה״ (חיקוי). זה מקצוע אמיתי, ויש בו סיפורים מדהימים:
| מי בטבע | מה העתיקו ממנו |
|---|---|
| שפירית | היציבות שלה באוויר → רחפנים עם ארבעה מדחפים |
| שלדג (ציפור) | המקור המחודד שנכנס למים בלי התזה → חרטום רכבת הקליע ביפן |
| עכביש | קורים חזקים יותר מפלדה → סיבים סינתטיים חזקים במיוחד |
| שממית | כפות רגליים שנדבקות לקיר חלק → דבק ננו-טכנולוגי |
| פרפר | תנופת הכנפיים → רובוטים מעופפים ופסלים נעים |
בשיעור הזה אנחנו נהיה המהנדסים. נבנה פרפר מעץ, עם גלגלי שיניים ומנוע, וניתן לו לזהות מתי מישהו מתקרב — ולהניף כנפיים.
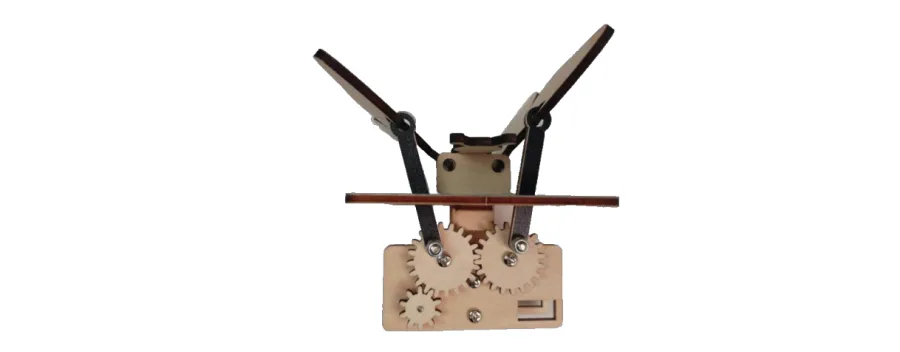
שימו לב: הפרויקט הזה דורש את ערכת לוחות העץ QE201, שנמכרת בנפרד. אם אין לכם אותה — דלגו על שלבי ההרכבה וקפצו ישר אל ״החיבור״ ואל ״הבלוקים״. גם ככה תלמדו את החלק התכנותי במלואו.
איך זה עובד — שני מנגנונים
לפני שמרכיבים, כדאי להבין מה מרכיבים. בפרפר שלנו יש שני מנגנונים מכניים, ושניהם עתיקים מאוד.
גלגלי שיניים
גלגל שיניים הוא גלגל עם שיניים סביבו. כששני גלגלים כאלה נוגעים, השיניים של האחד נכנסות לחריצים של השני — ולכן כשאחד מסתובב, השני חייב להסתובב איתו. אין החלקה, אין בזבוז.
לגלגלי שיניים שלושה כוחות:
- הם מעבירים תנועה ממקום למקום.
- הם משנים מהירות. גלגל קטן שמסובב גלגל גדול — הגדול מסתובב לאט יותר.
- הם משנים כוח. לאט יותר פירושו חזק יותר. ככה מנוע צעצוע קטן מצליח להזיז כנפיים.
בפרפר שלנו יש גלגל קטן על ציר המנוע, והוא מסובב שני גלגלים גדולים משני צדדים.
מוט ארכובה
זאת הנקודה היפה של השיעור. המנוע יודע לעשות דבר אחד בלבד — להסתובב במעגל. אבל כנף של פרפר לא מסתובבת במעגל; היא עולה ויורדת. אז איך הופכים סיבוב לתנופה?
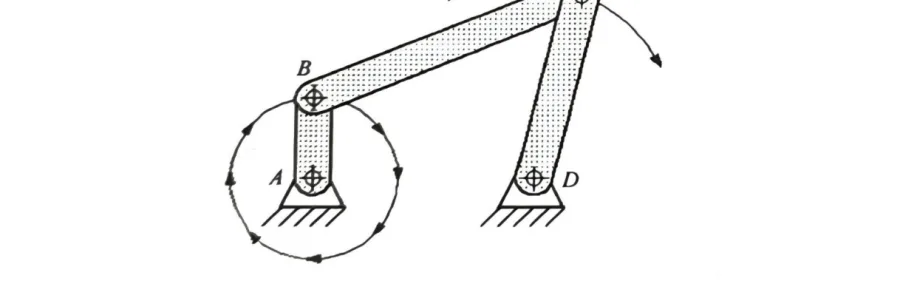
בתרשים יש שלושה מוטות:
- AB הוא הארכובה. הוא מחובר לגלגל ומסתובב סיבוב מלא, 360 מעלות.
- BC הוא מוט המחבר. הוא לא מסתובב — הוא נדחף קדימה ואחורה.
- CD הוא המוט הנגרר. הוא מחובר בנקודה קבועה, ולכן הוא יכול רק להתנדנד.
כשהגלגל הגדול מוריד את המוט — הכנפיים יורדות. כשהוא מרים אותו — הכנפיים עולות. סיבוב אחד של הגלגל = תנופה אחת שלמה.
המנגנון הזה נמצא גם במנוע של מכונית (רק הפוך: שם התנועה למעלה-למטה הופכת לסיבוב), במכונת תפירה ובקטר של רכבת קיטור.
ההרכבה — שישה-עשר שלבים
קחו את הזמן. הרכיבו על שולחן פנוי, ושמרו את הברגים הקטנים בקערית כדי שלא יתגלגלו.
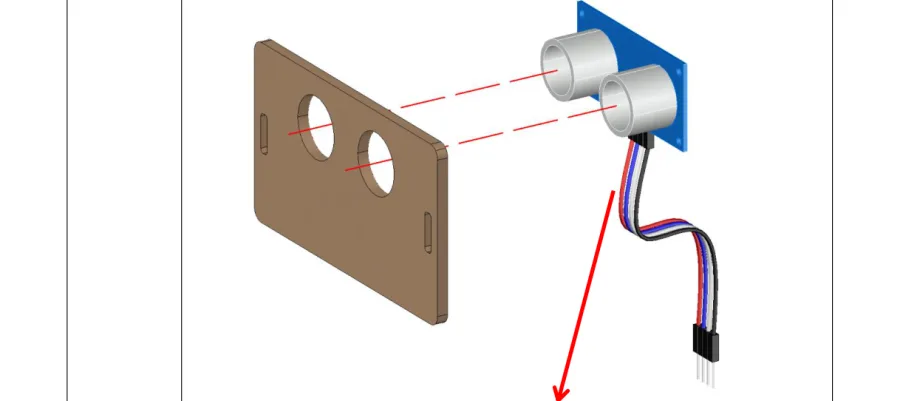
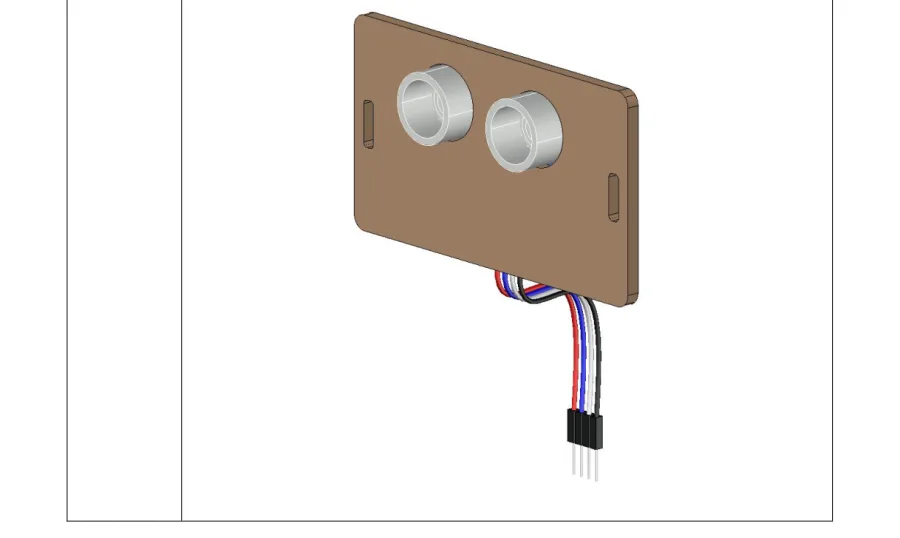
שלב 1 — מחברים את החיישן האולטרסוני
חלקים: מודול אולטרסוני × 1, חוטי זכר-נקבה × 4.
חברו את ארבעת החוטים לפינים של החיישן לפי הצבע — אדום ל-VCC, כחול ל-Trig, לבן ל-Echo, שחור ל-GND. הקפידו על הסדר עכשיו; אחרי שהפרפר סגור יהיה קשה לתקן.
שלב 2 — מרכיבים את עמודוני הנחושת
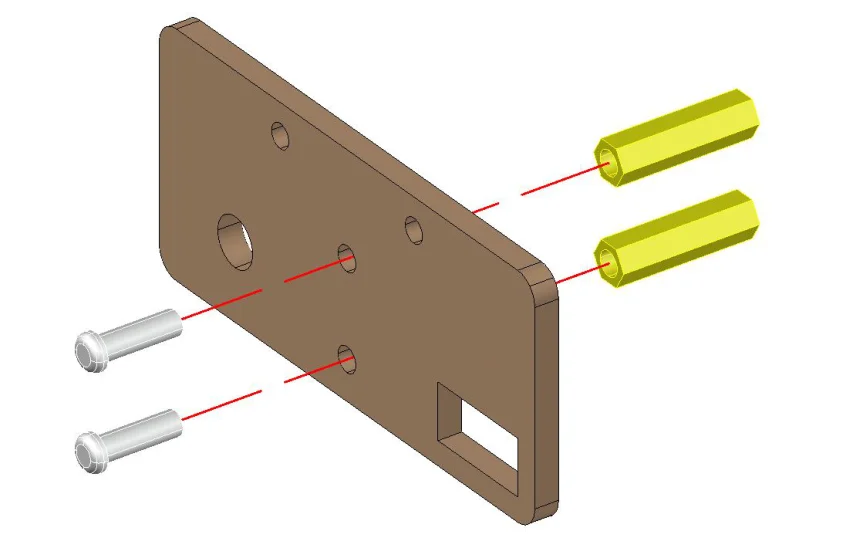
חלקים: ברגים M3×10 ראש עגול × 2, עמודוני נחושת דו-כיווניים M3×12 × 2.
העמודונים הצהובים הם ״רגליים״ שמרחיקות שני לוחות זה מזה במרחק קבוע. מבריגים אותם דרך הלוח.
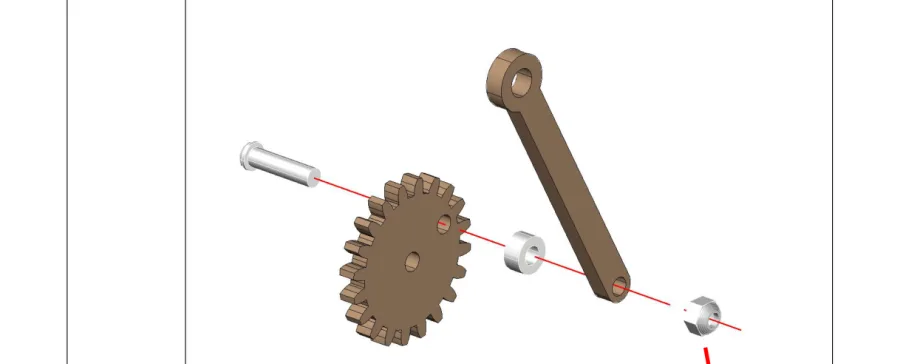
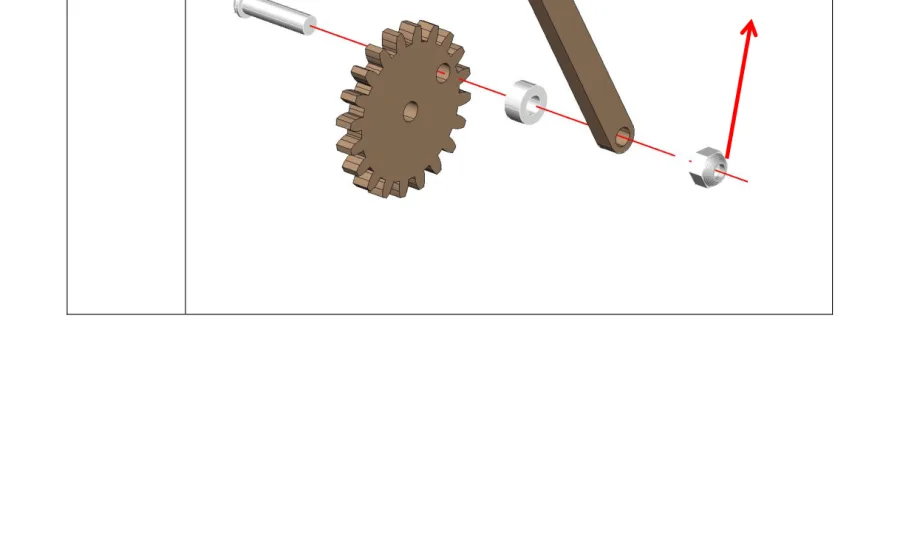
שלב 3 — מרכיבים את מנגנון הארכובה
חלקים: ברגים M3×14 ראש שטוח × 2, אומי נעילה מצופי ניקל × 2, דסקיות ניילון 3×7×3 מ״מ × 2.
כאן מחברים את המוט לגלגל השיניים הגדול. הדסקית הלבנה נכנסת בין המוט לגלגל, כדי שהם יוכלו להסתובב זה מול זה בחופשיות.
⚠️ אל תהדקו את אום הנעילה חזק מדי! אם תהדקו, המנגנון יינעל ולא יזוז בכלל. הדקו עד שהחלקים נוגעים — ואז עצרו.
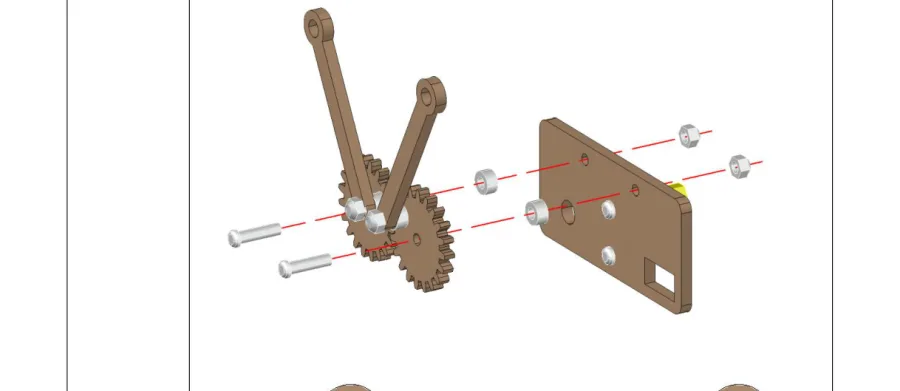
שלב 4 — מתקינים את מנגנון הארכובה בלוח
חלקים: ברגים M3×14 ראש שטוח × 2, אומי נעילה × 2, דסקיות ניילון × 2.
עכשיו מרכיבים את שני גלגלי השיניים הגדולים על הלוח הראשי. ודאו ששני הברגים מיושרים — אם אחד נכנס עקום, הגלגלים לא יסתובבו יחד.
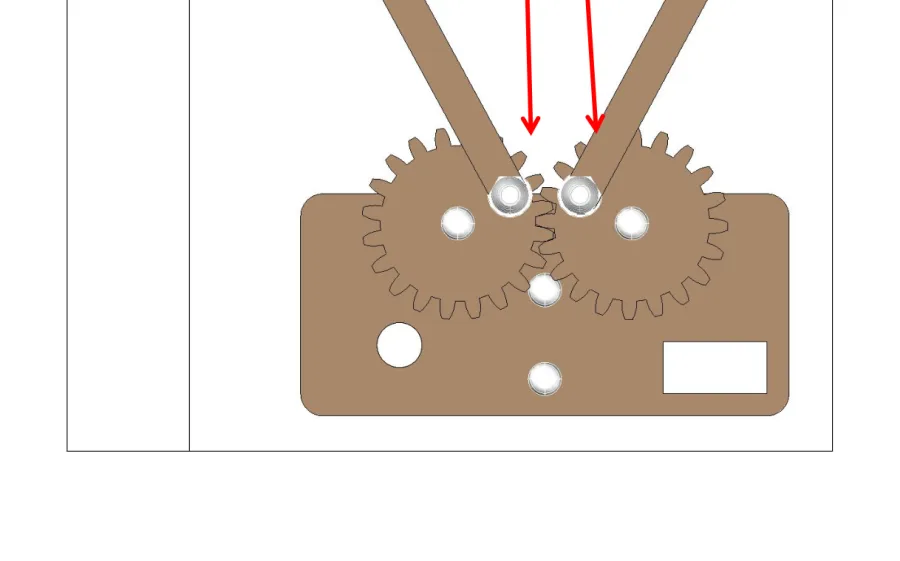
סובבו את הגלגלים ביד עכשיו. הם צריכים להסתובב יחד, חלק. אם הם נתקעים — שחררו קצת את האומים.
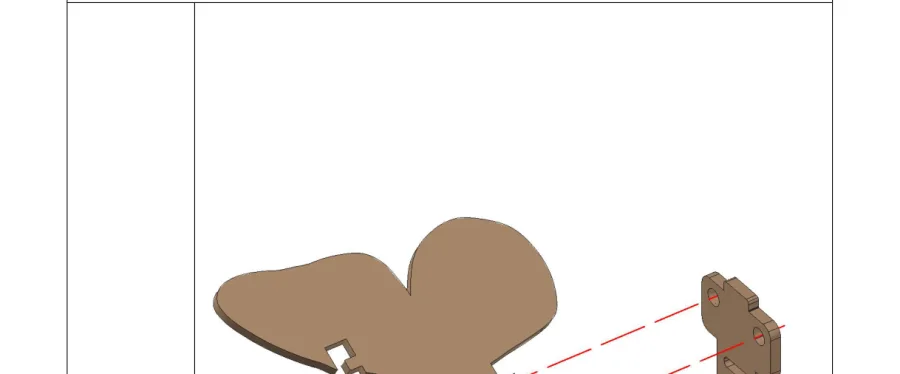
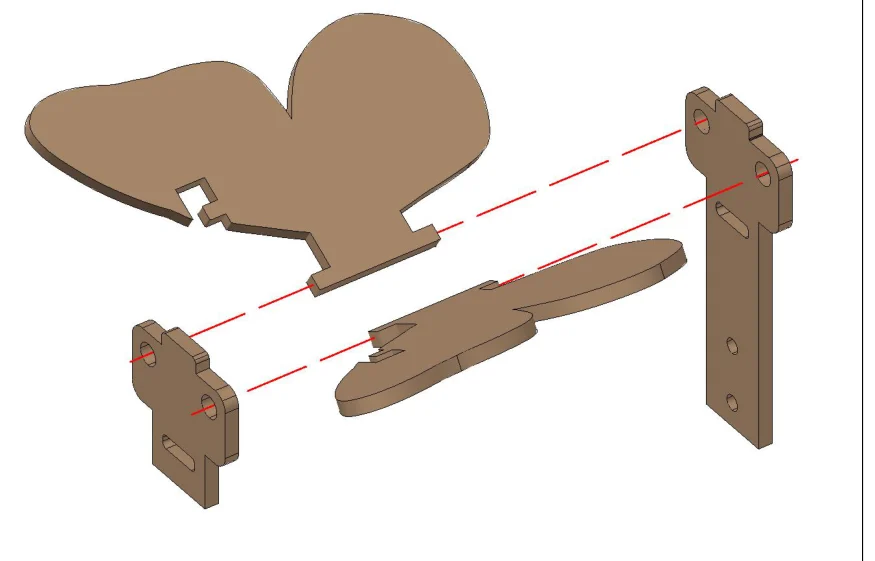
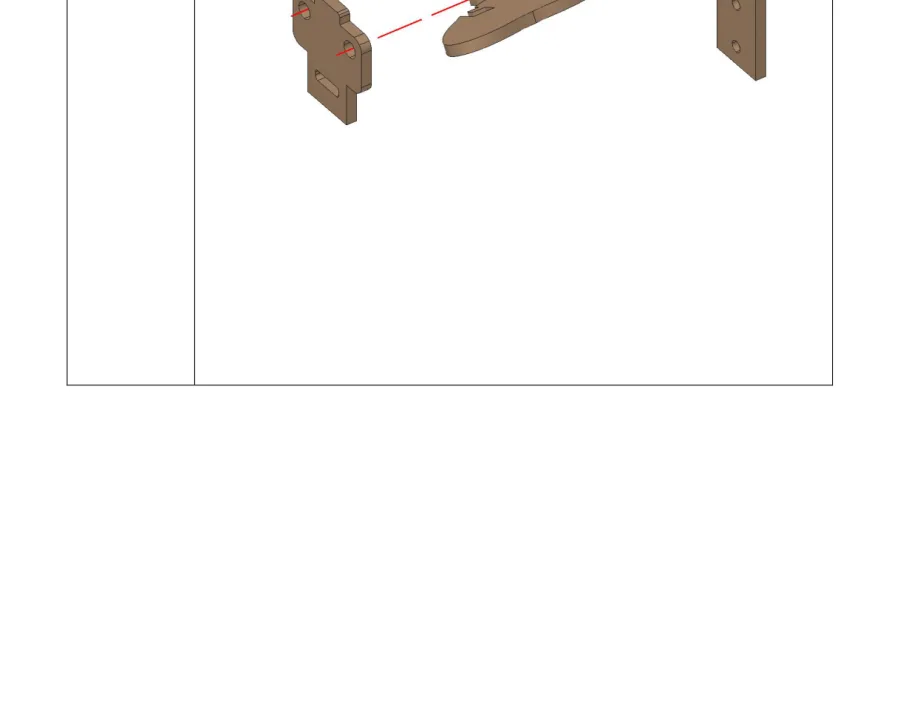
שלב 5 — מרכיבים את הכנפיים
הכנפיים הן החלקים הגדולים והיפים בערכה. הן מתחברות אל זרועות קטנות, והזרועות אל מוט הארכובה.
שלב 6 — מקבעים את שלד הגוף
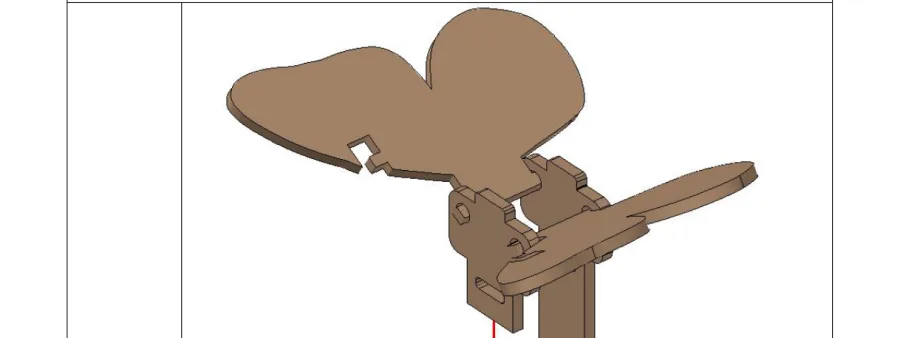
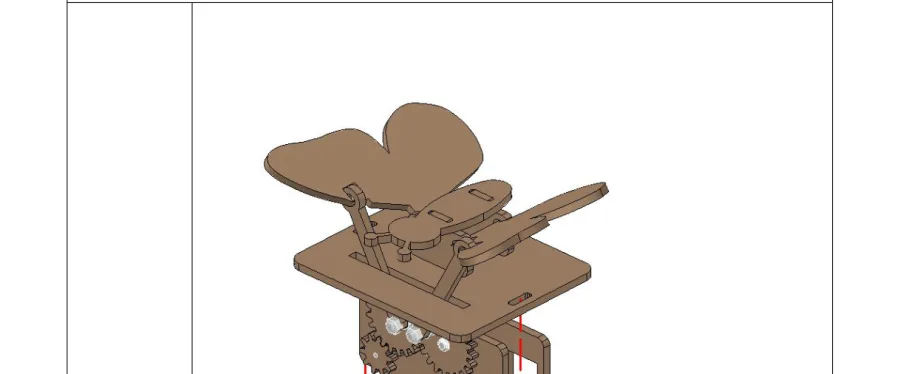
מחברים את הכנפיים אל שלד הגוף, ואת השלד אל לוח הבסיס. החריצים בלוח הבסיס מיועדים בדיוק ללשוניות שבתחתית השלד.
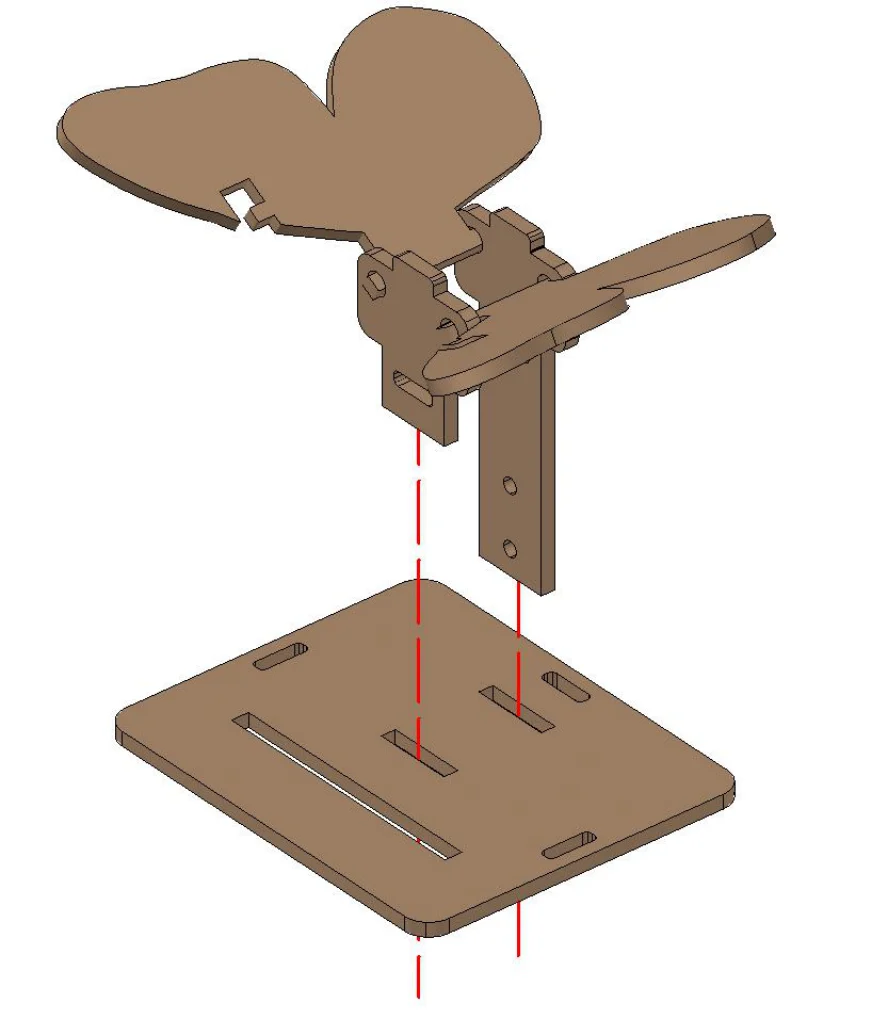
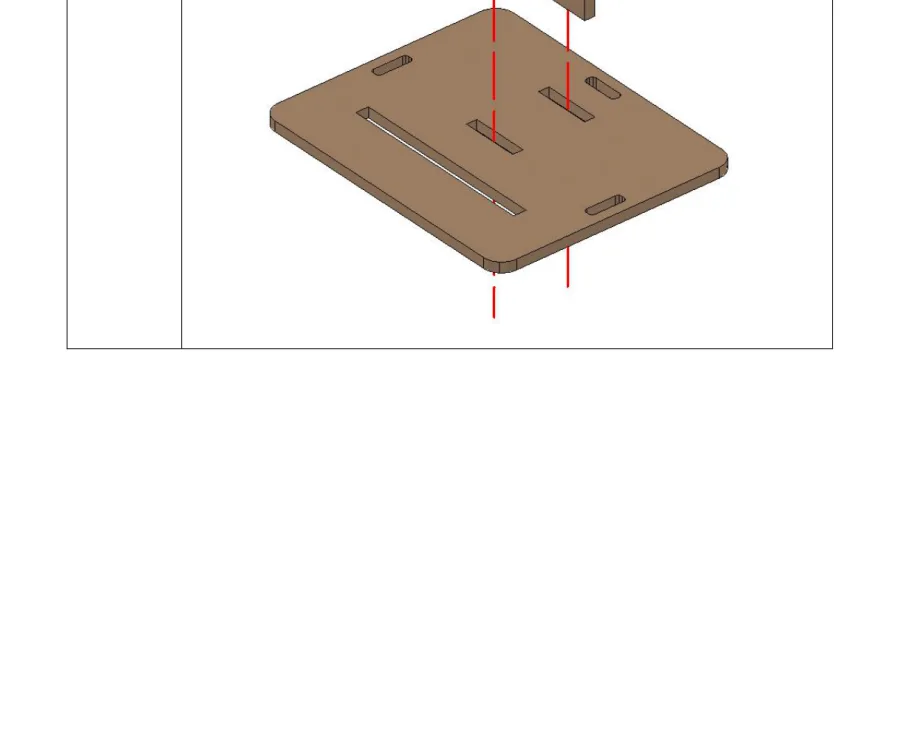
שלב 7 — נועלים את השלד
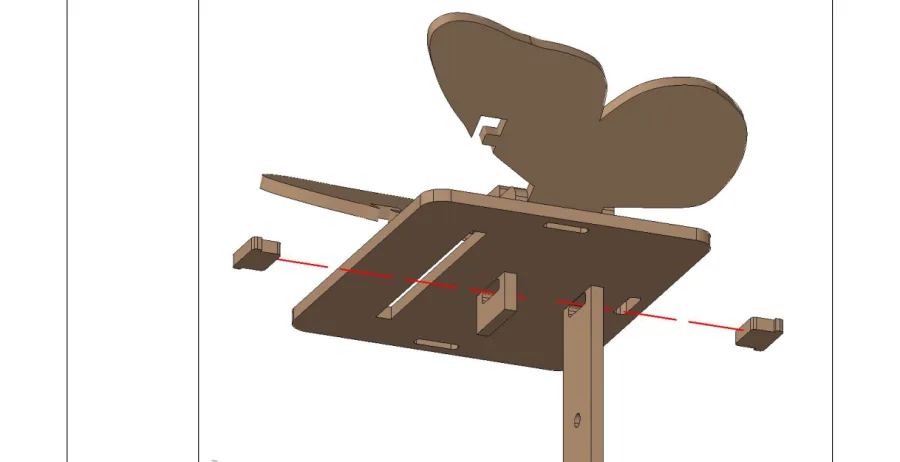
חלקים: בריחי נעילה × 2.
הבריחים הקטנים נכנסים מהצדדים ונועלים את השלד ללוח הבסיס, כך שהוא לא יזוז.
שלב 8 — מחברים את הכנפיים למנגנון
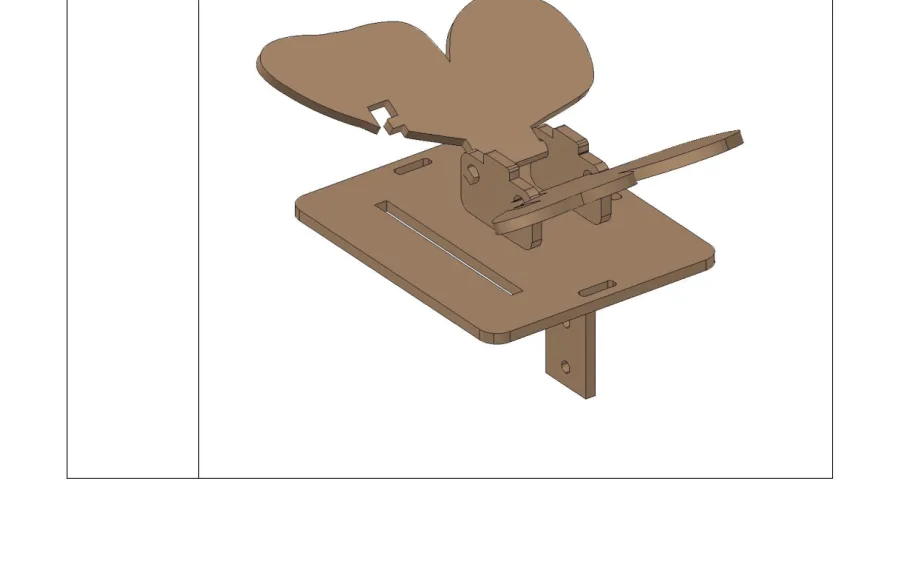
זה השלב שמחבר בין החלק המכני לחלק היפה: זרועות הכנפיים מתחברות אל מוט הארכובה שמתחת ללוח.
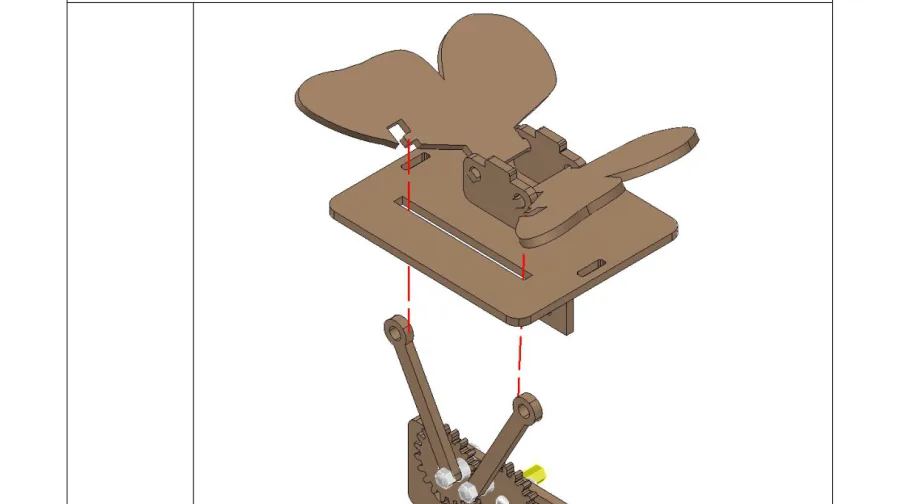
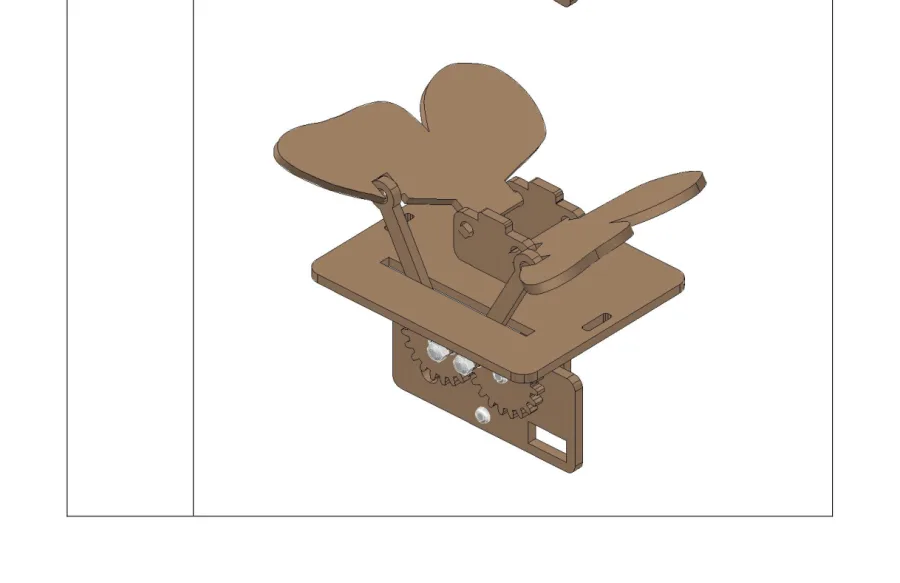
שלב 9 — מתקינים את לוחית קיבוע המנוע
חלקים: ברגים M3×10 ראש עגול × 2.
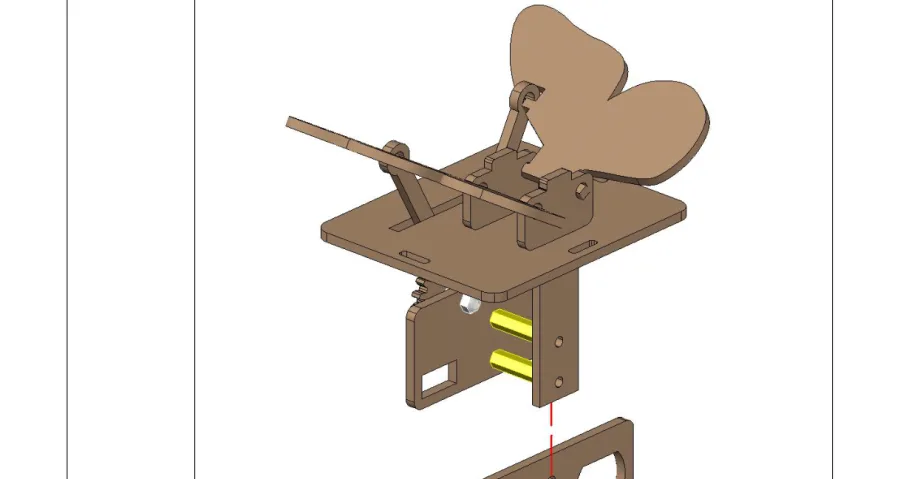
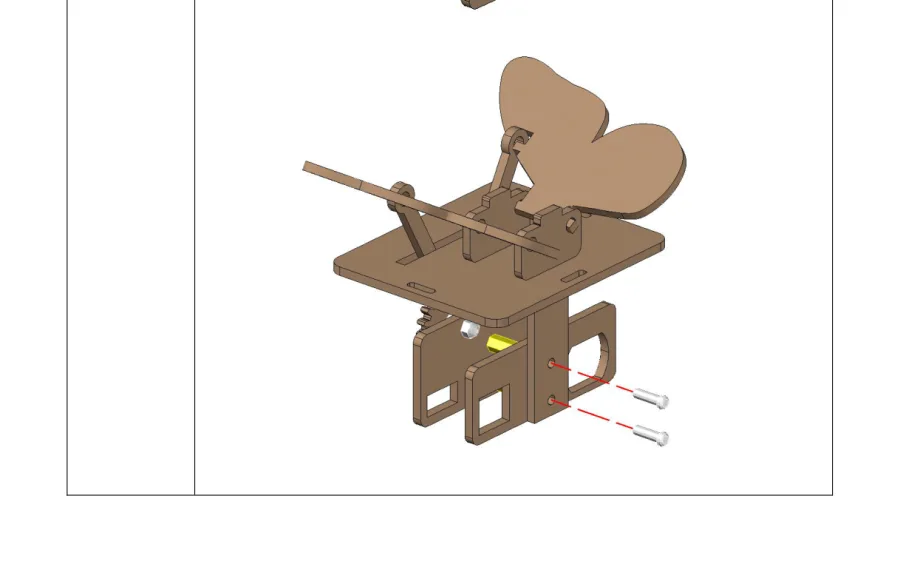
שלב 10 — מרכיבים את גוף הפרפר
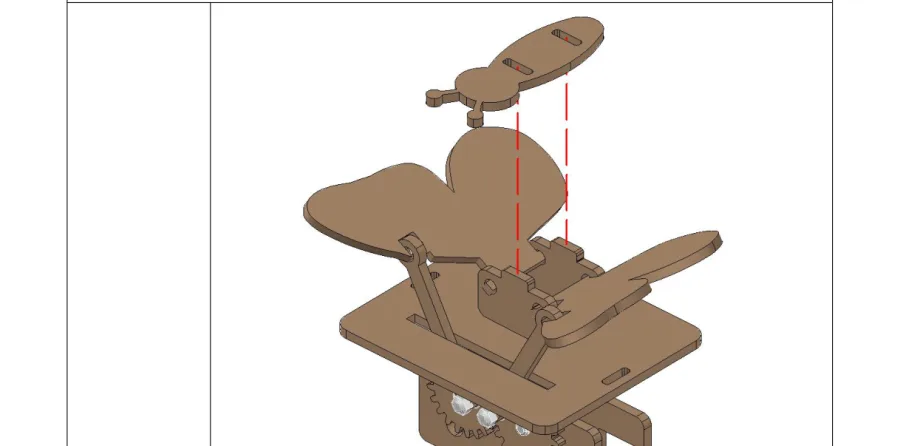
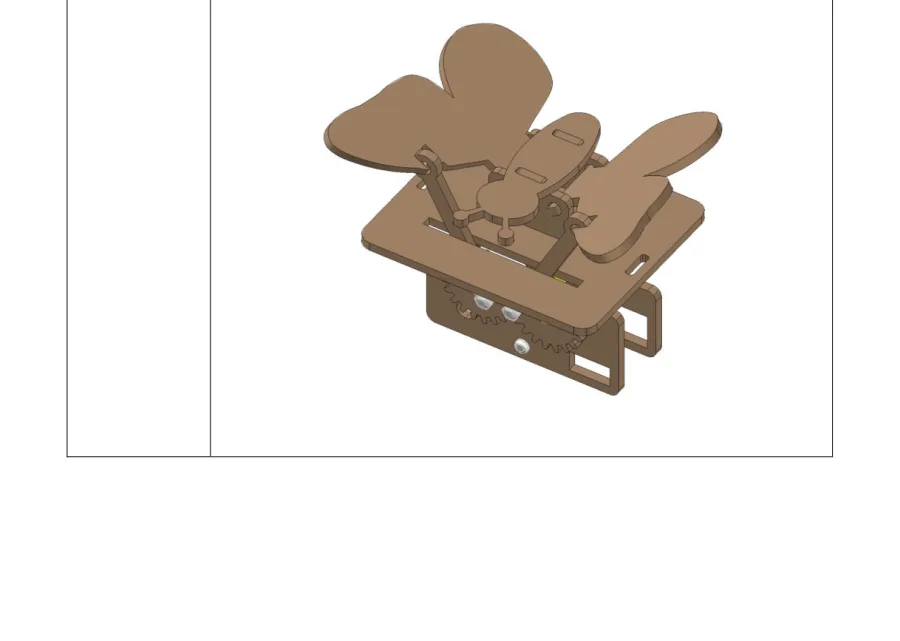
שלב 11 — מרחיבים את חור הגלגל הקטן
הגלגל הקטן שנכנס על ציר המנוע מגיע עם חור צר מדי בכוונה — כדי שיישב חזק. צריך להרחיב אותו קצת.
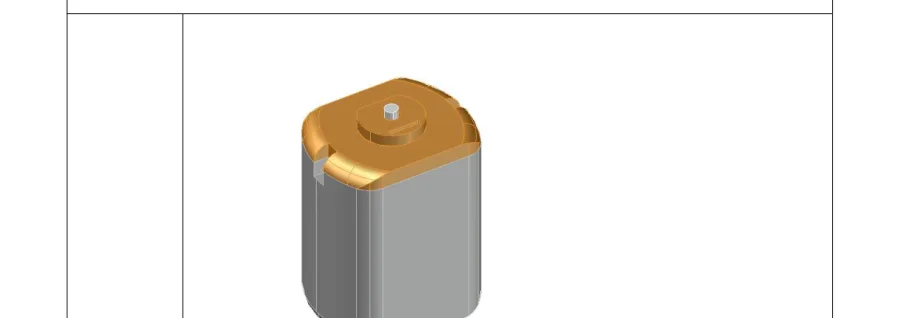
⚠️ זהירות לאצבעות. הניחו את הגלגל על השולחן קודם, ורק אז לחצו את ציר המנוע לתוך החור. אל תחזיקו את הגלגל באוויר.
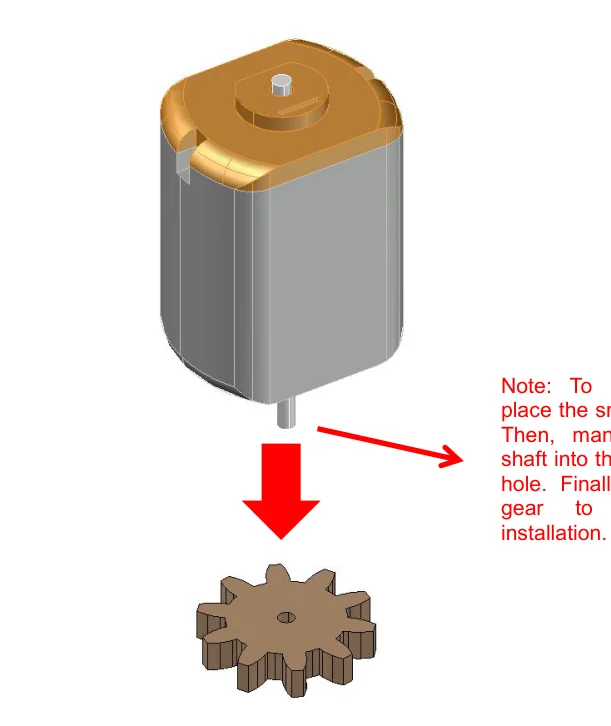
אחרי שהחור הורחב — הוציאו את הגלגל בחזרה. זה יקל מאוד על השלב הבא.
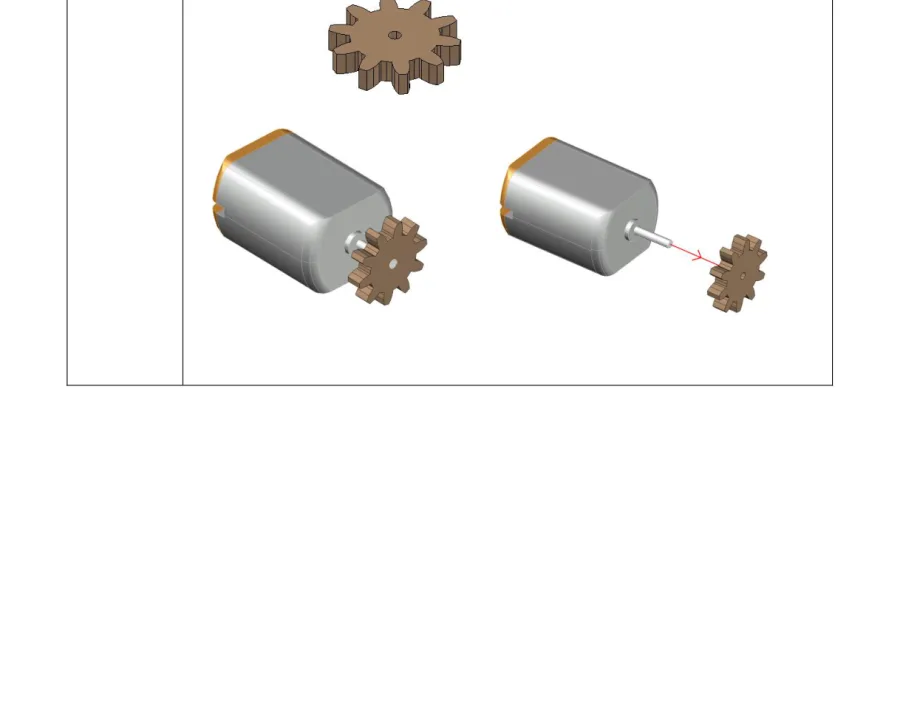
שלב 12 — מתקינים את המנוע
חלקים: מנוע × 1.
מכניסים את המנוע ללוחית הקיבוע, ואז מחזירים את הגלגל הקטן על הציר — כך שהוא נוגע בשני הגלגלים הגדולים.
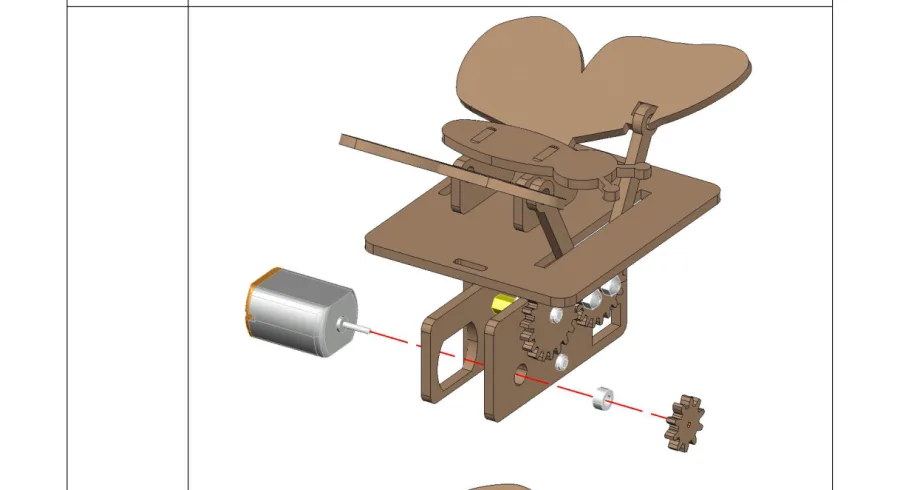
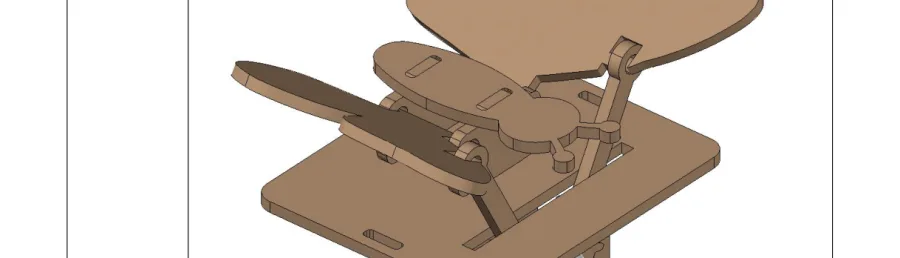
עכשיו בדיקה חשובה: סובבו את הגלגל הקטן ביד, לאט. שני הגלגלים הגדולים צריכים להסתובב יחד, והכנפיים צריכות לעלות ולרדת. אם משהו נתקע — שחררו קצת את אומי הנעילה משלב 3 ו-4. אל תעברו לשלב הבא לפני שזה עובד ביד.
שלב 13 — מתקינים את לוחות הצד
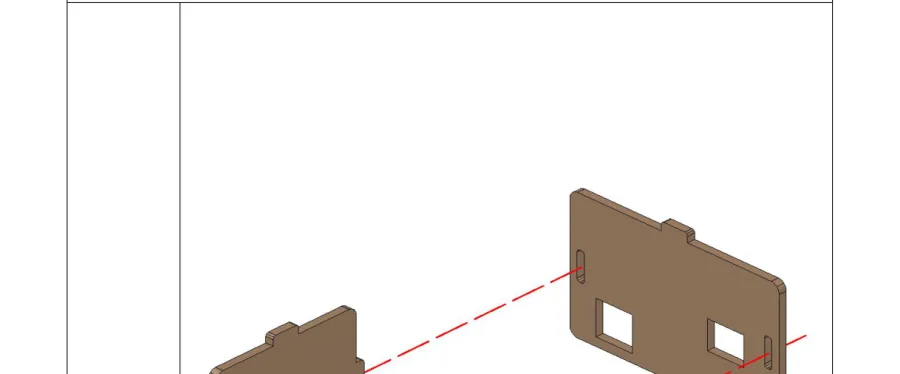
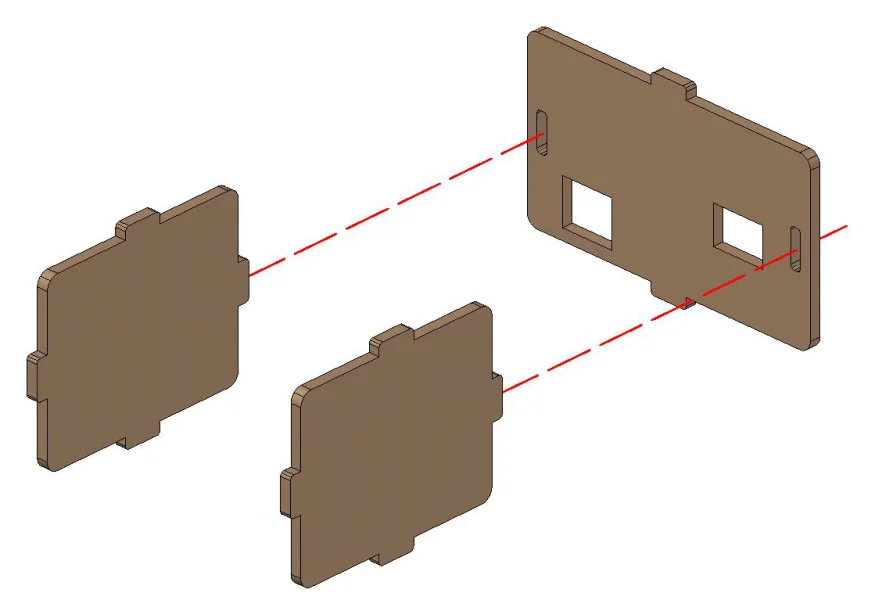
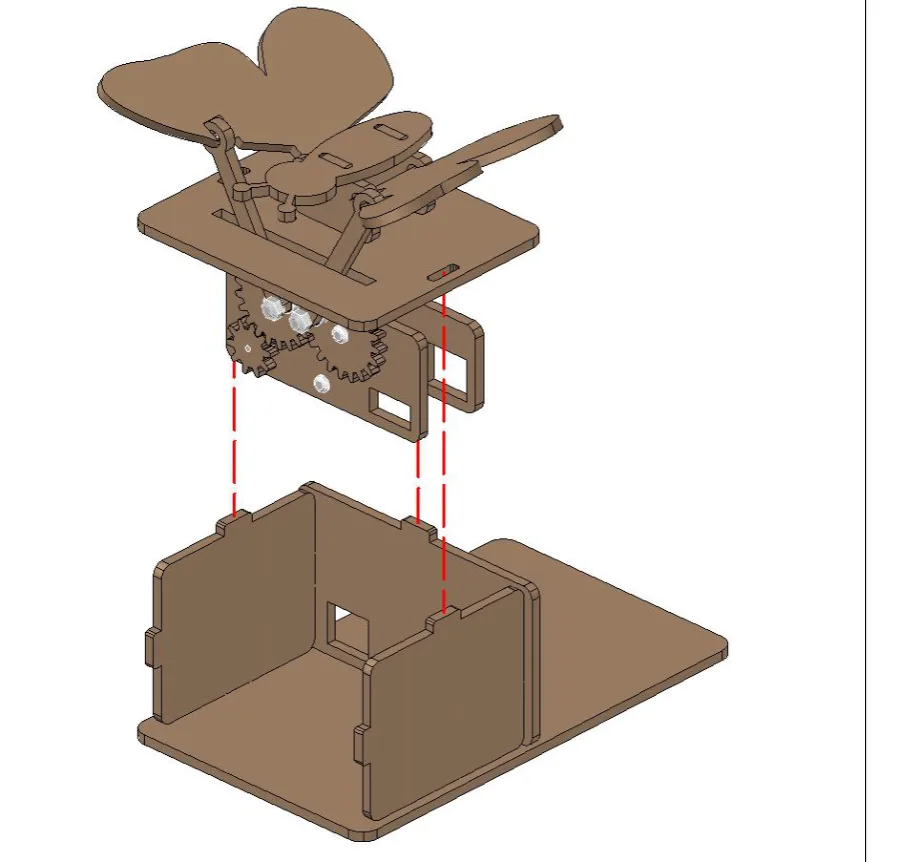
שלב 14 — מתקינים את לוח התחתית
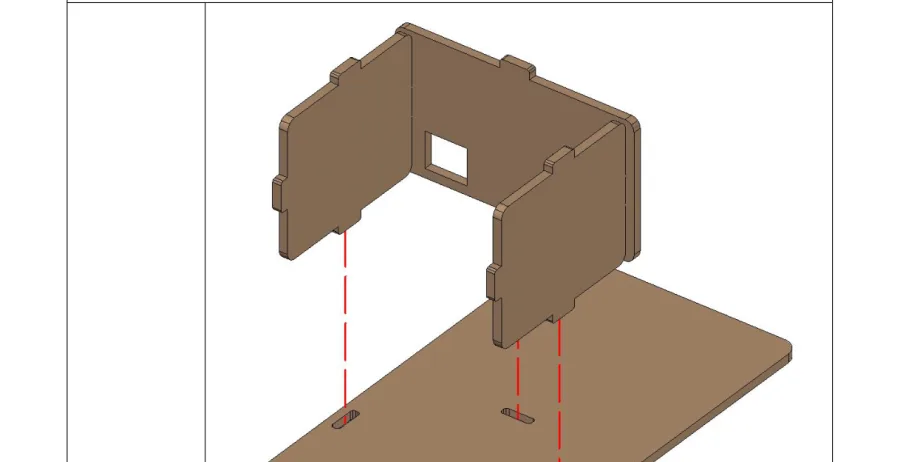
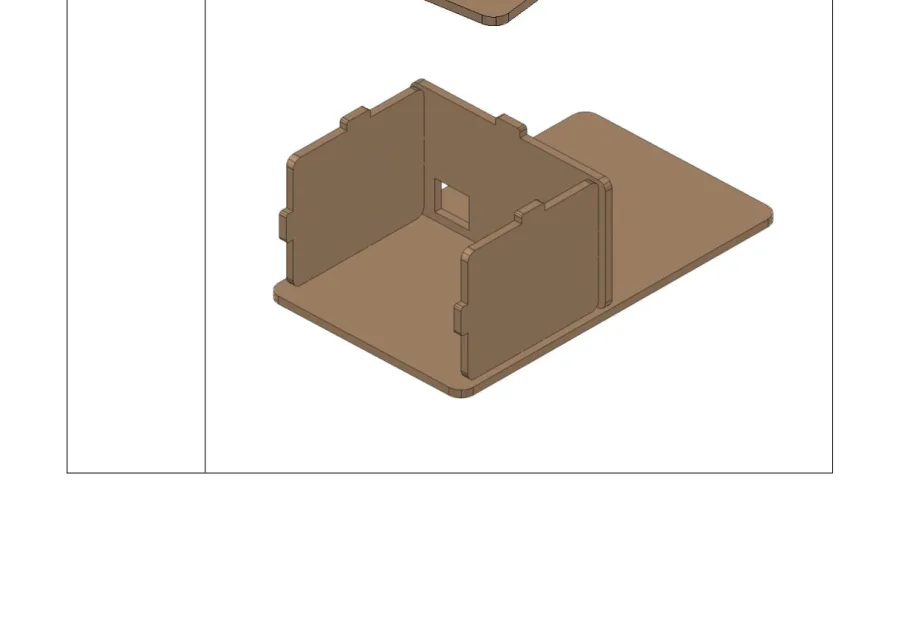
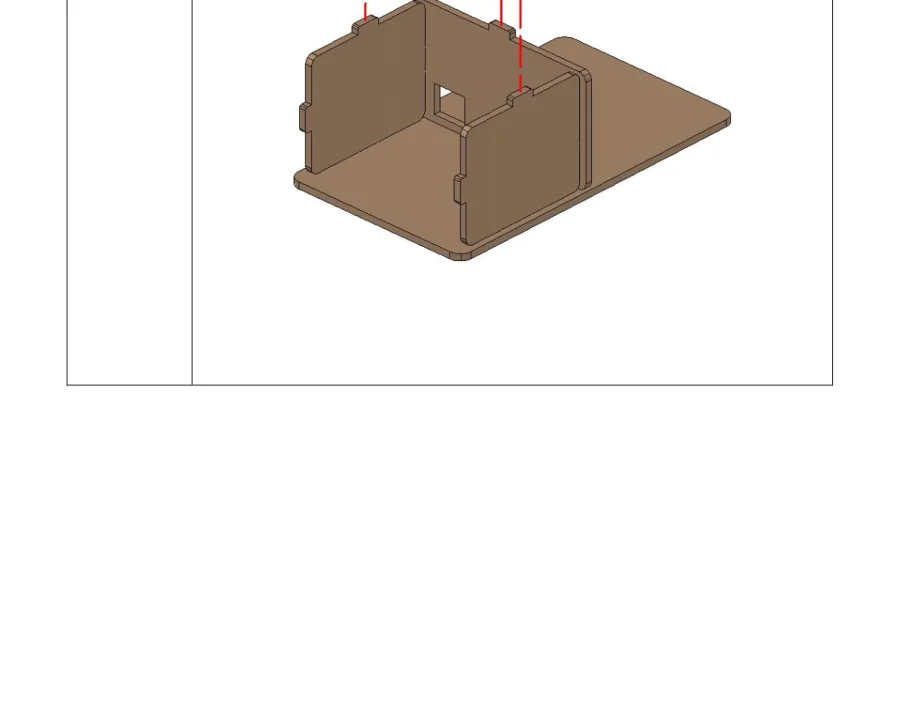
לוחות הצד נכנסים לחריצים שבלוח התחתית ויוצרים קופסה פתוחה. זאת תהיה ״הבמה״ שעליה עומד הפרפר.
שלב 15 — מקבעים את הפרפר בקופסה
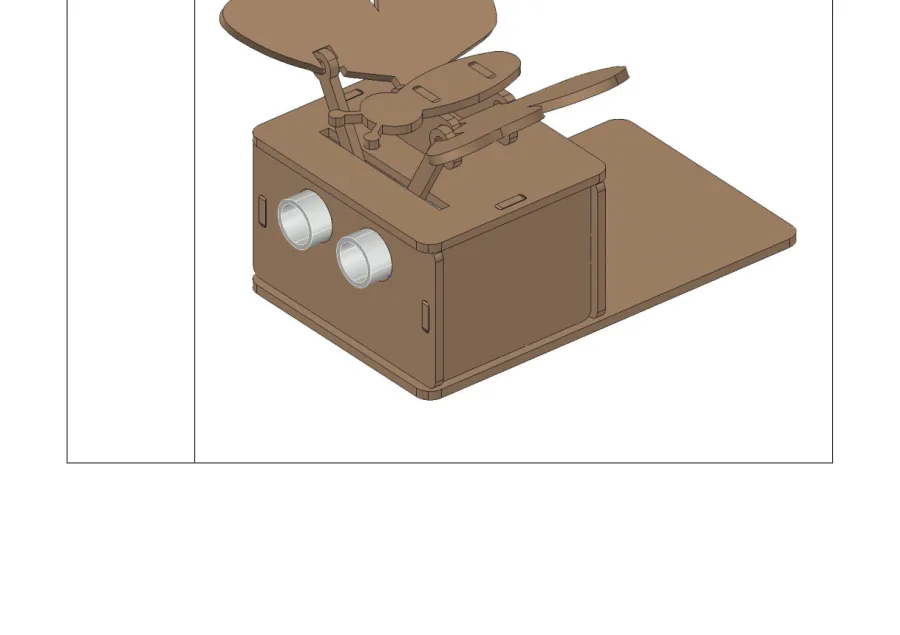
שלב 16 — סוגרים בלוח הקדמי
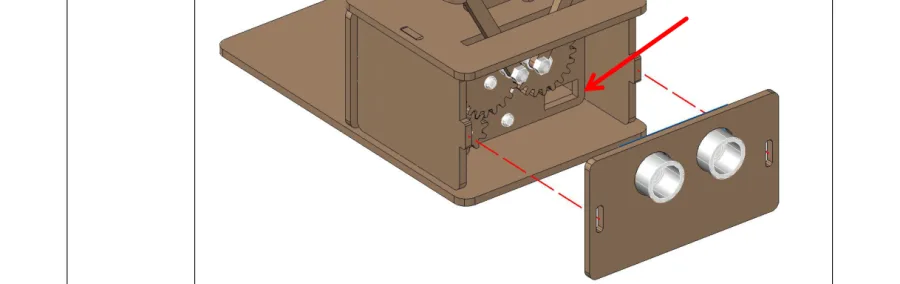
הלוח הקדמי הוא זה עם שני החורים העגולים — שם יושב החיישן האולטרסוני, שני ה״עיניים״ של הפרפר.
חשוב: העבירו את כבל החיישן דרך החור לפני שסוגרים את הלוח. אחרת תצטרכו לפרק.
החיבור
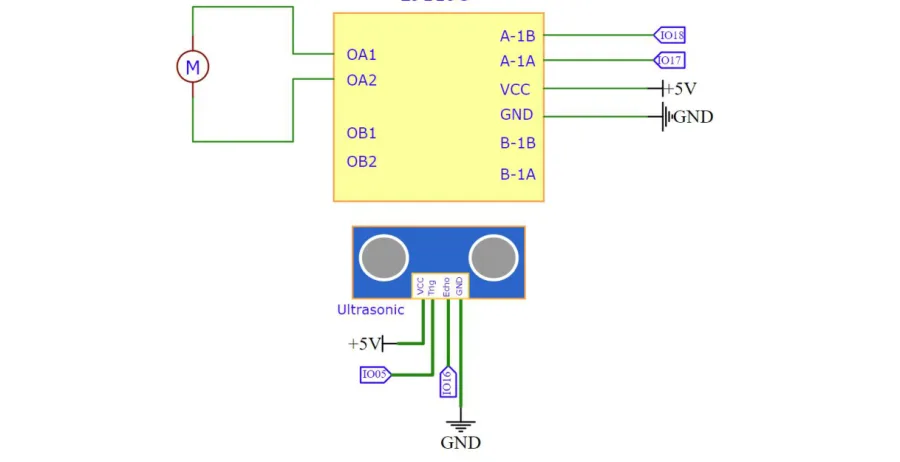
| הרכיב | חיבור |
|---|---|
| חיישן אולטרסוני — Trig | פין 5 |
| חיישן אולטרסוני — Echo | פין 16 |
| מנהל מנוע — IN- | פין 17 |
| מנהל מנוע — IN+ | פין 18 |
| מנוע DC | ליציאות המנוע במנהל |
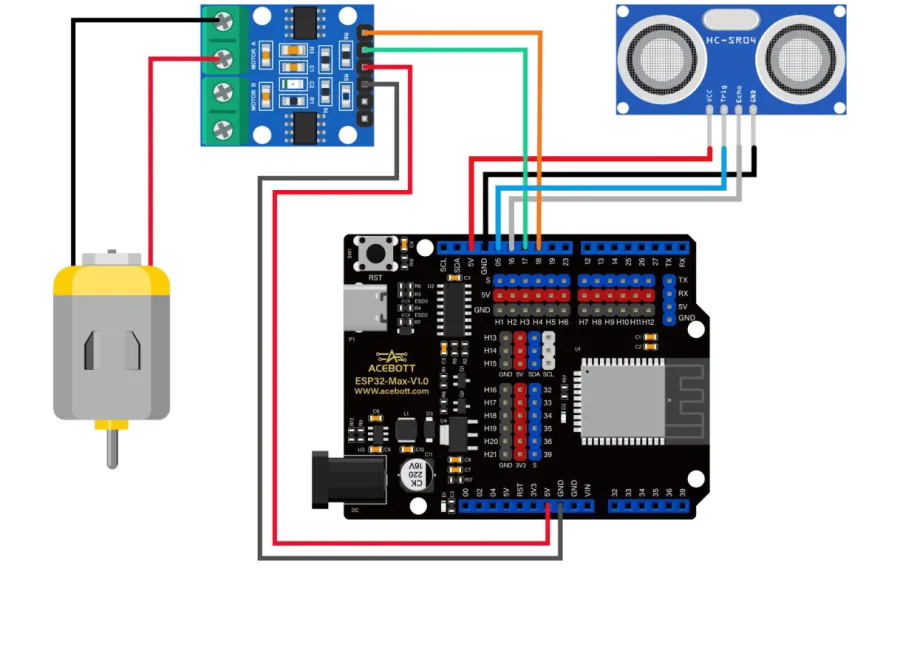
למה צריך מנהל מנוע? כי מנוע מושך הרבה יותר זרם ממה שפין של ESP32 יכול לתת. אם תחברו מנוע ישירות — במקרה הטוב הוא לא יזוז, במקרה הרע תשרפו את הפין. מנהל המנוע הוא ״שריר״: הלוח לוחש לו מה לעשות, והוא מזיז את המנוע מהמתח החזק.
הבלוקים
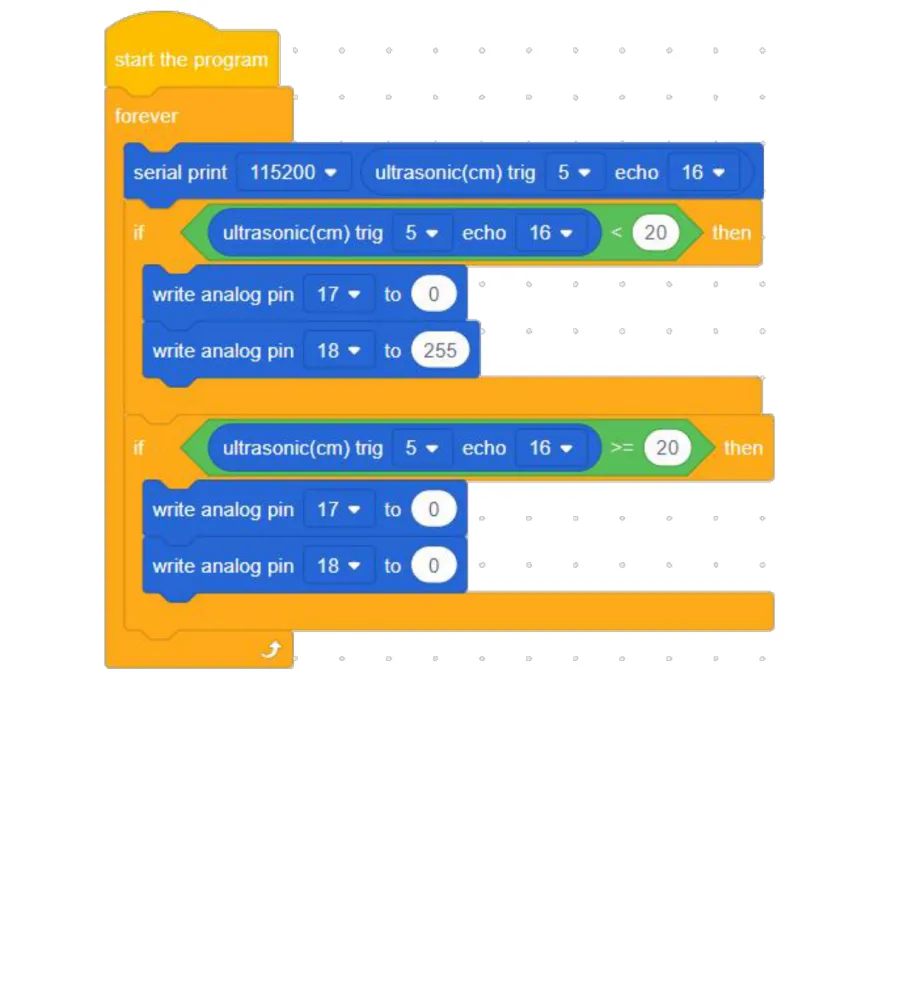
אחרי כל עבודת הידיים, התוכנית קצרה להפליא — וזה בדיוק העניין. המכניקה עושה את הקסם; התוכנית רק מחליטה מתי.
הבלוק שמדפיס
serial print [115200] (ultrasonic(cm) trig [5] echo [16]) — שולח את המרחק למחשב, כדי שתוכלו לראות מספרים אמיתיים במסך הסריאלי. המספר 115200 הוא מהירות התקשורת. הבלוק הזה לא משנה כלום בפרפר — הוא שם רק כדי לעזור לכם לבדוק.
התנאי הראשון — מניפים
if <(ultrasonic(cm) trig [5] echo [16]) < (20)> then
אם משהו קרוב יותר מ-20 ס״מ:
- write analog pin [17] to [0]
- write analog pin [18] to [255]
write analog pin נותן לפין ערך בין 0 ל-255 — לא רק ״דלוק״ או ״כבוי״ אלא כמה. 0 זה כלום, 255 זה מלא.
ולמה שני פינים? כי למנהל המנוע יש שתי כניסות, והן קובעות יחד גם את המהירות וגם את הכיוון:
| פין 17 | פין 18 | מה קורה |
|---|---|---|
| 0 | 255 | מסתובב לכיוון אחד, במלוא הכוח |
| 255 | 0 | מסתובב לכיוון ההפוך |
| 0 | 0 | עומד |
התנאי השני — עוצרים
if <(ultrasonic(cm) trig [5] echo [16]) >= (20)> then
אם אין אף אחד קרוב — שני הפינים על 0, והמנוע עוצר. הכנפיים נשארות איפה שהן.
שימו לב לסימן >=, שפירושו ״גדול מ- או שווה ל-״. זה נראה כמו פרט קטן, אבל הוא חשוב: בלי ה״שווה״, מרחק של בדיוק 20 ס״מ לא היה נכנס לאף אחד משני התנאים — והפרפר היה נתקע במצב שבו היה קודם.
למה שני if במקום if / else?
שאלה טובה. כאן שני ה-if מכסים יחד את כל האפשרויות, ולכן התוצאה זהה. השימוש בשניים נפרדים הוא בחירה של הכותב: ככה קל יותר להוסיף בהמשך תנאי שלישי — למשל ״קרוב מאוד = מהר יותר״.
מריצים
⬇ להורדת הקובץ Smart_Bionic_Butterfly.sb3 — גוררים אותו לתוך ACECode ולוחצים Upload.
ההסבר המלא על צריבה נמצא בשיעור ההתקנה.
אחרי הצריבה, הפרפר יעמוד שקט. עכשיו עמדו לפניו והתקרבו לאט. ברגע שתחצו את קו ה-20 ס״מ — הכנפיים יתחילו להתנופף. תתרחקו — והן ייעצרו.
הקשיבו גם לקצב. תנופה אחת שלמה היא בדיוק סיבוב אחד של הגלגל הגדול. אתם יכולים לספור.
מה קרה כאן
זה הפרויקט הגדול ביותר בקורס, והוא מחבר שלושה עולמות שונים לגמרי:
- מכניקה — גלגלי שיניים שמעבירים כוח, ומוט ארכובה שהופך סיבוב לתנופה.
- אלקטרוניקה — חיישן שמודד ומנהל מנוע שמזיז.
- תכנות — חמישה בלוקים שמחליטים מתי.
וזאת בדיוק העבודה של מהנדס: לא רק לכתוב תוכנית, ולא רק לחבר חוטים, אלא לגרום לכל השלושה לעבוד יחד. כשמשהו לא עובד בפרויקט כזה, השאלה הראשונה היא תמיד ״באיזה משלושת העולמות הבעיה?״ — וסיבוב הגלגל ביד משלב 12 הוא בדיוק הבדיקה שמפרידה בין מכניקה לכל השאר.
ולבסוף — הפרפר שלכם עושה מה שפרפר אמיתי עושה: מגיב לסביבה שלו. זאת ביומימיקרי.
תרגילים
טווח ארוך יותר. בשני בלוקי ה-if, שנו את 20 ל-50. הפרפר יתעורר כבר מחצי מטר. שנו בשניהם — אם תשנו רק באחד, יישאר ״חור״ שבו הפרפר לא יודע מה לעשות.
מנופפים לאט. בבלוק write analog pin [18] to [255], שנו את 255 ל-150. הכנפיים ינועו לאט יותר. המשיכו להוריד — באיזה מספר המנוע כבר לא מצליח להזיז את המנגנון? המספר הזה נקרא ״מומנט ההתנעה״.
הכיוון ההפוך. החליפו בין הערכים: pin [17] to [255] ו-pin [18] to [0]. המנוע יסתובב לכיוון השני. האם הכנפיים עדיין מתנופפות יפה? במנגנון ארכובה — כן, והנה ההוכחה שהוא עובד לשני הכיוונים.
שתי מהירויות. הוסיפו בלוק if שלישי שבודק <(ultrasonic…) < (10)>, ובתוכו write analog pin [18] to [255], ושנו את התנאי הקיים של 20 ל-speed 120. עכשיו הפרפר מנפנף לאט כשמתקרבים — ומהר כשמתקרבים מאוד. בדיוק כמו פרפר אמיתי שנבהל.
