

מה נלמד כאן
- ביומימטיקה
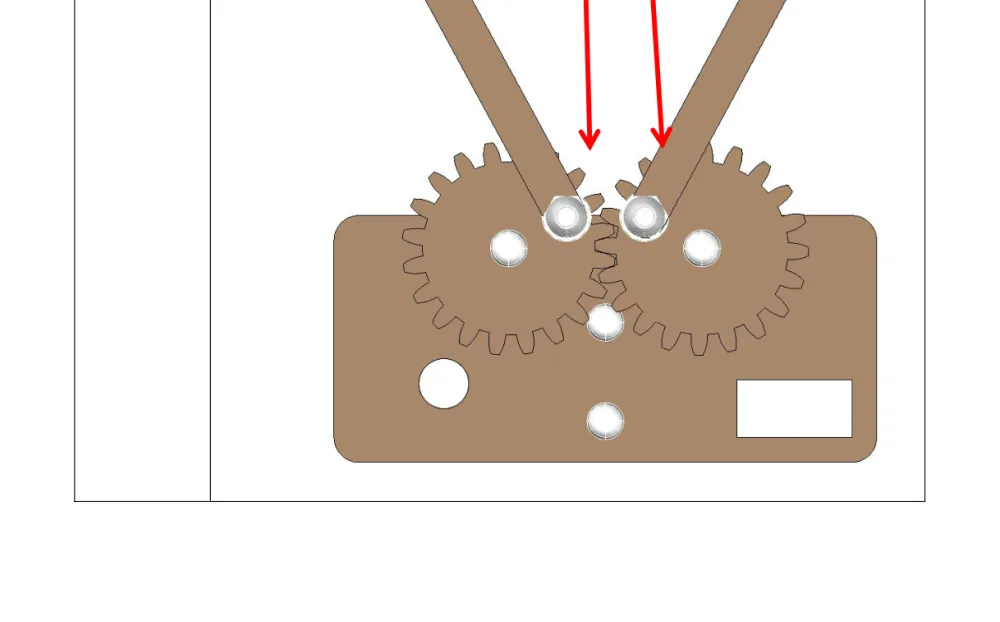
- גלגלי שיניים ומנגנון ארכובה
- להרכיב פרפר ולתכנת אותו
ללמוד מהטבע
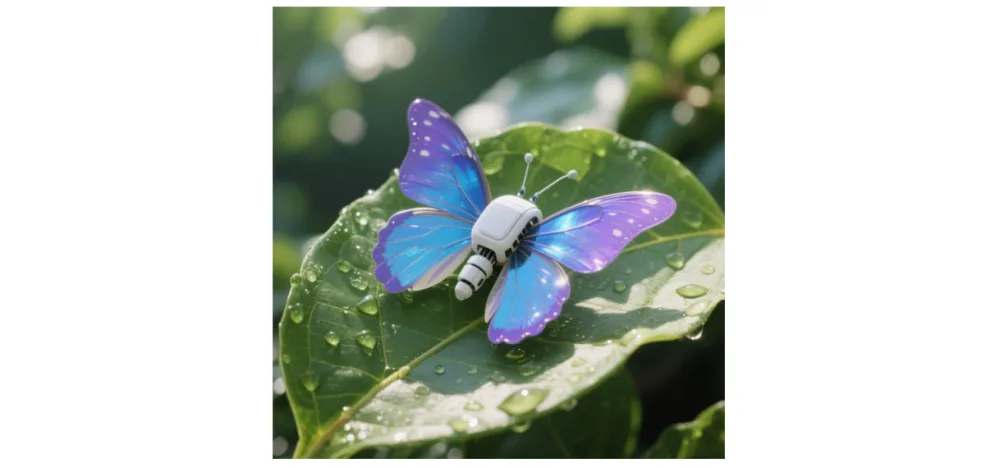
פרפר לא רק יפה — הוא יעיל אנרגטית באופן מדהים.
פרק 4 מתחיל כאן — פרויקטים עם הרכבה מכנית אמיתית.
הידע שצריך
1. ביומימטיקה
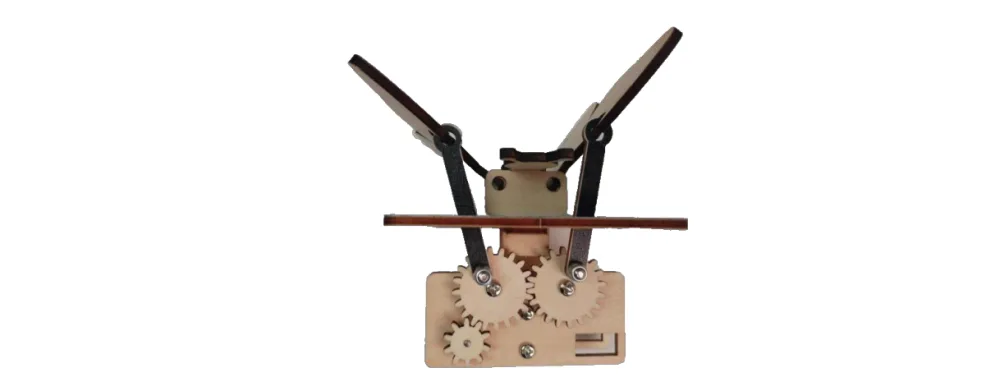
חקר המבנה והתנועה של יצורים חיים, ויישום העקרונות בהנדסה.
| היצור | התכונה | היישום |
|---|---|---|
| שפירית | יציבות בתעופה | רחפנים |
| שלדג | מקור חודר מים | חרטום רכבת הקצף |
| עכביש | קורים חזקים מפלדה | סיבים סינתטיים |
| שממית | הליכה על קירות | דבקים ננומטריים |
| פרפר | תנועת כנפיים קצבית | רובוטים מעופפים |
2. המנגנון
תמסורת גלגלי שיניים
מעבירה תנועה סיבובית, ותוך כדי משנה מהירות, כיוון או מומנט.
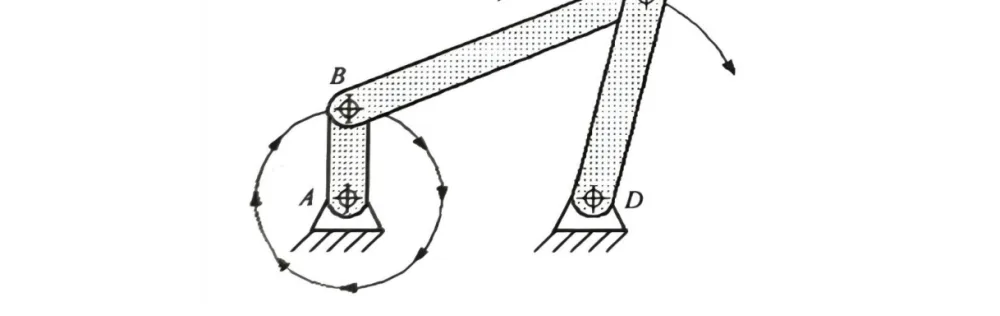
מנגנון ארכובה-מוט
הופך תנועה סיבובית לנדנוד:
- ארכובה (AB) — מסתובבת עם המנוע
- מוט מחבר (BC) — נע קדימה ואחורה
- מוט מונע (CD) — מבצע את הנדנוד
המנוע מסתובב → גלגלי השיניים מאטים → הארכובה הופכת לנדנוד → הכנפיים מתנופפות.
המנוע יודע רק דבר אחד — להסתובב. כל השאר הוא מכניקה. לפעמים הפתרון לא בקוד ולא באלקטרוניקה, אלא בצורה של החלקים.
ההרכבה
בלי ערכת הבנייה — דלגו לקוד. הפרויקט יעבוד עם מנוע רגיל.
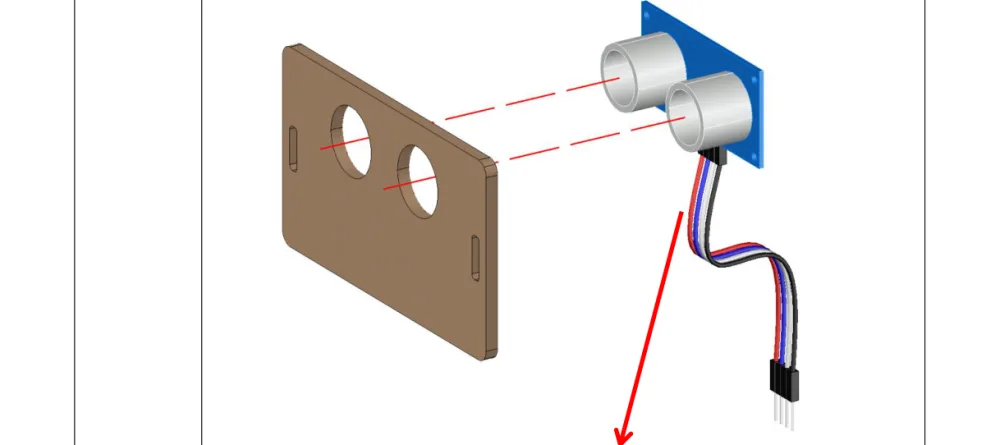
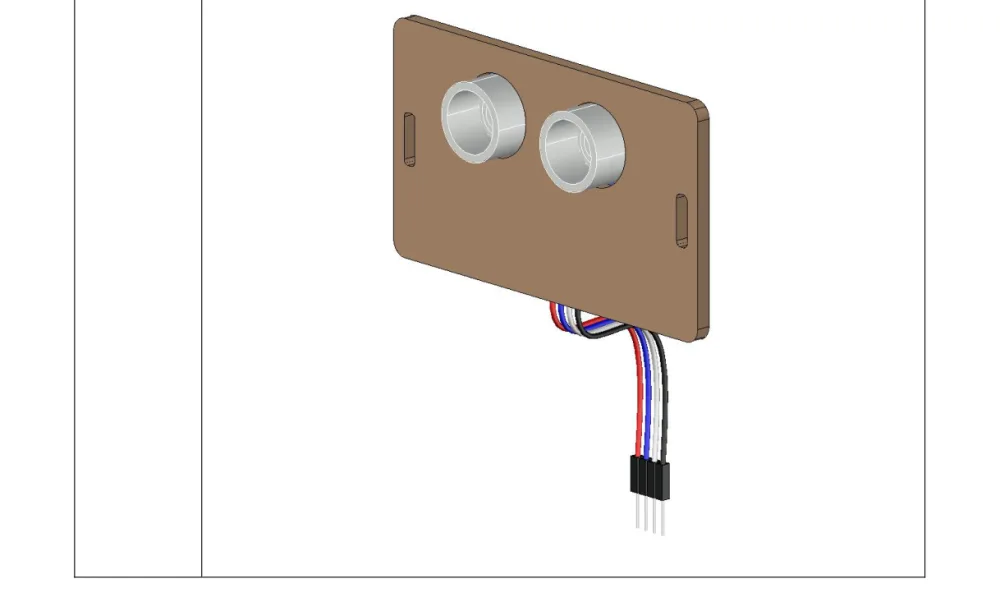
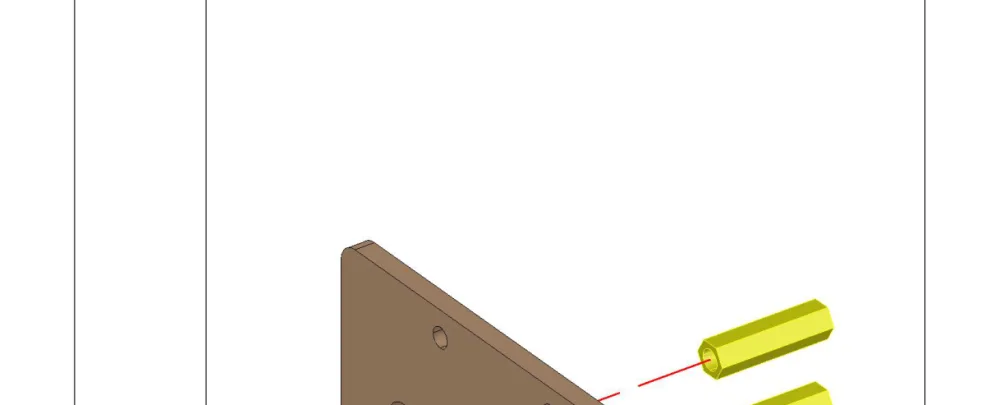
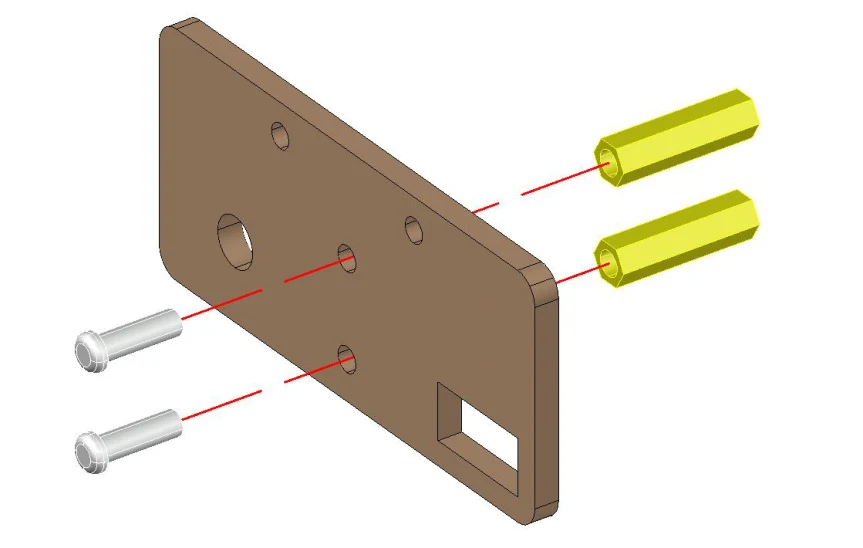
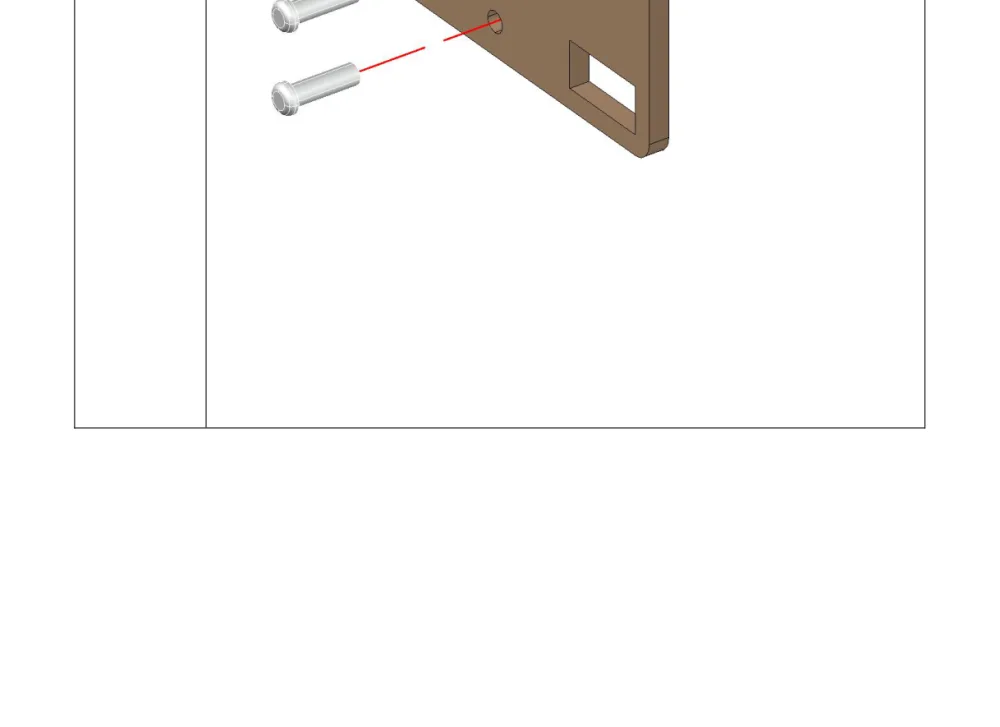
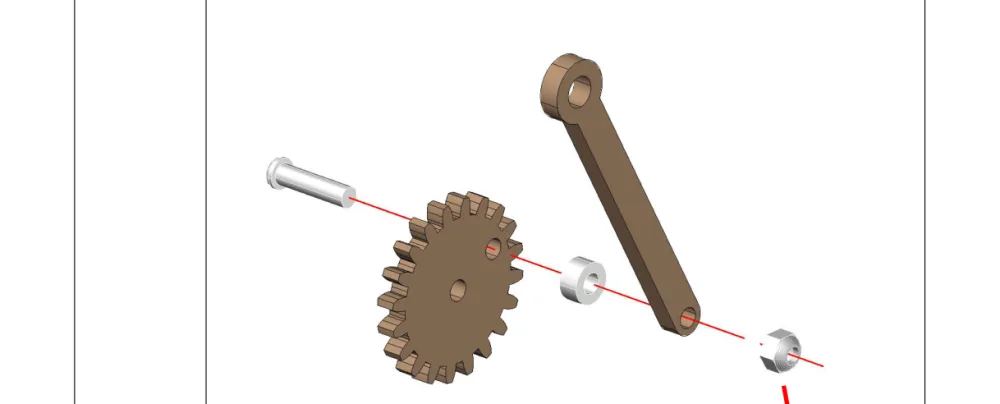
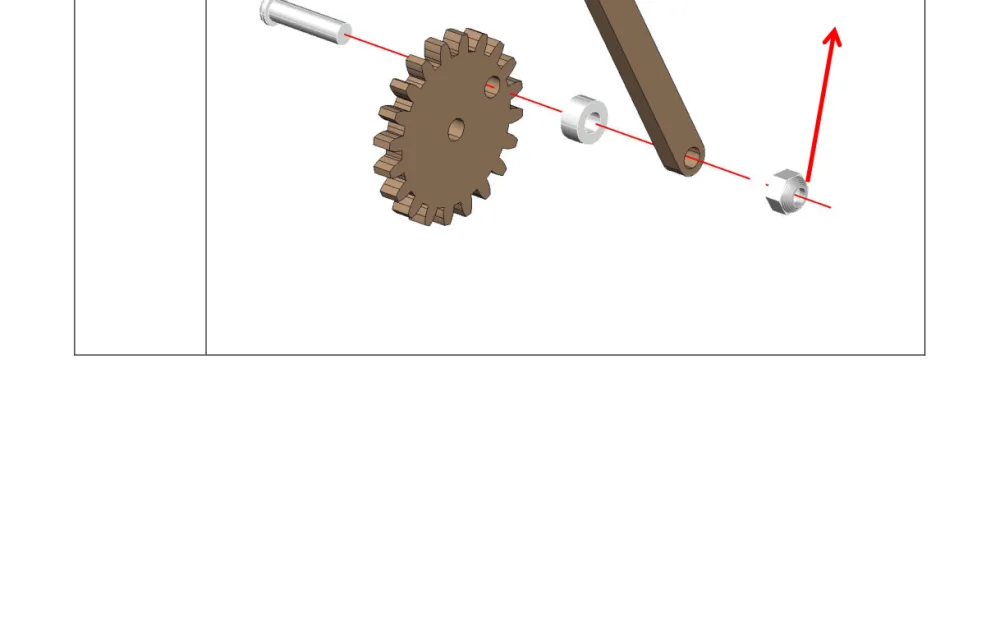
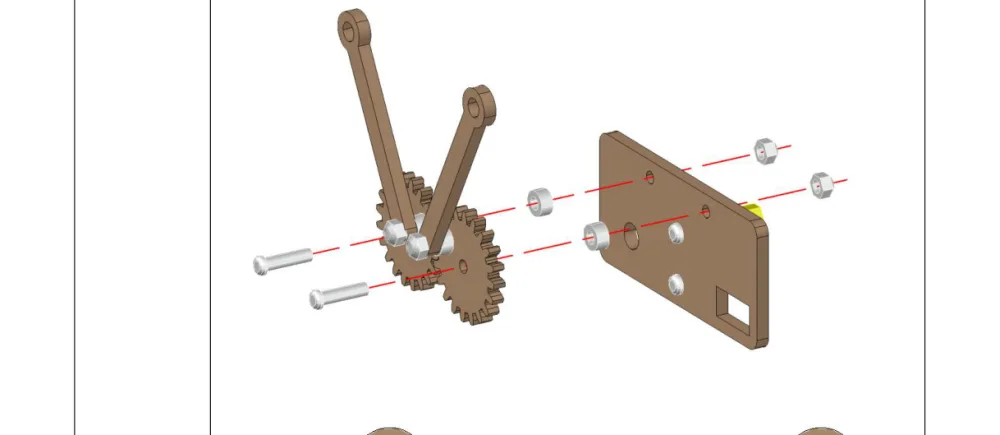
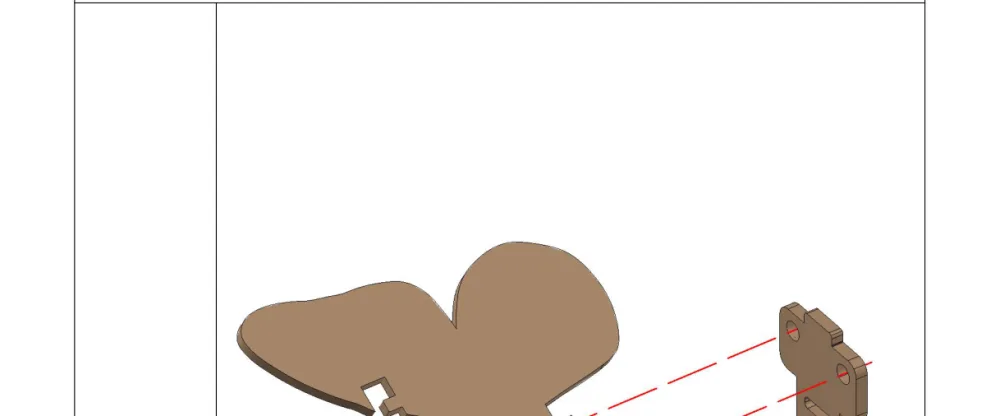
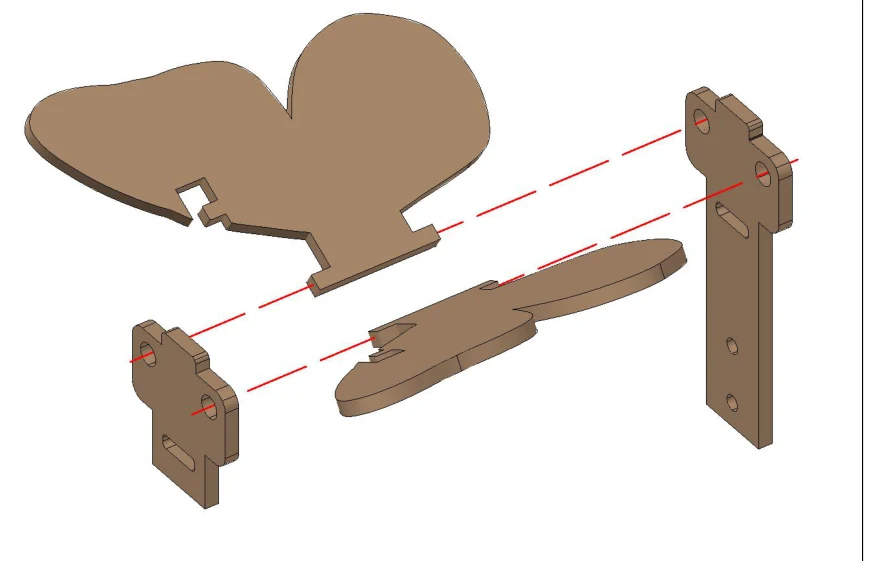
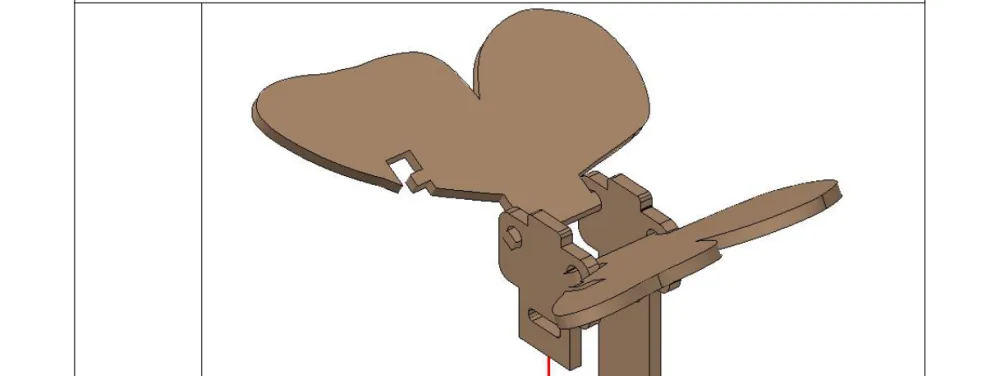
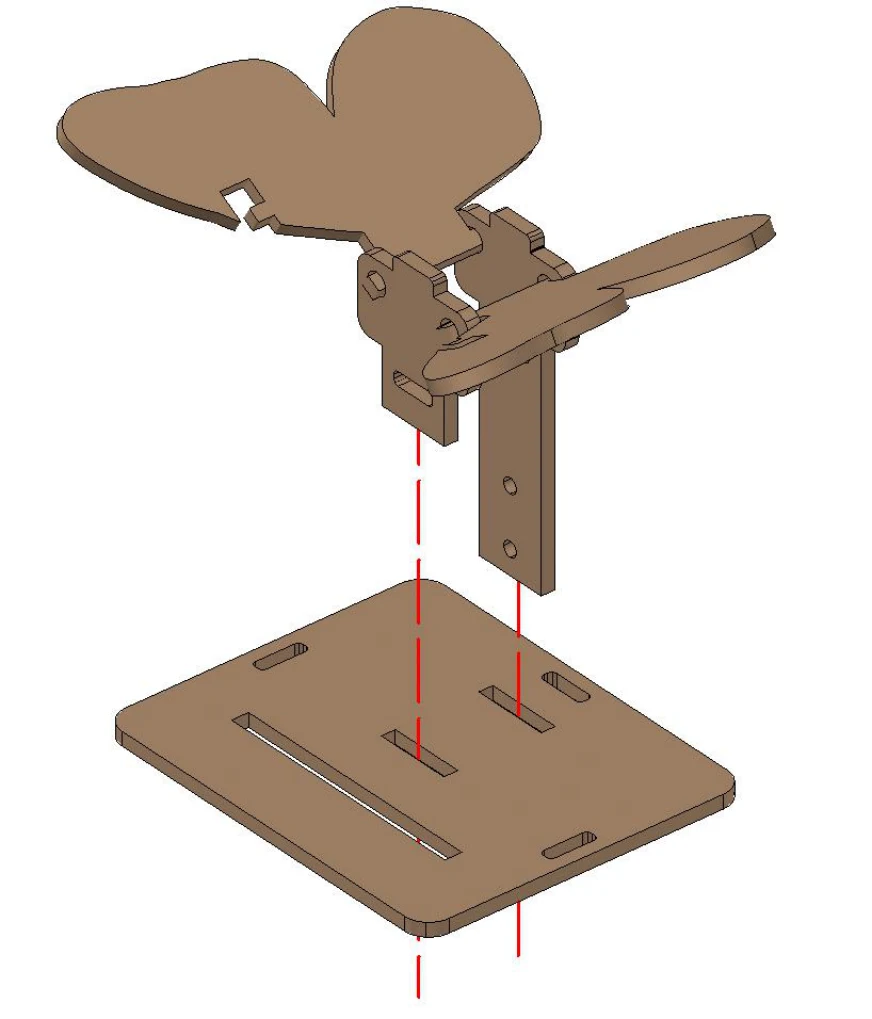
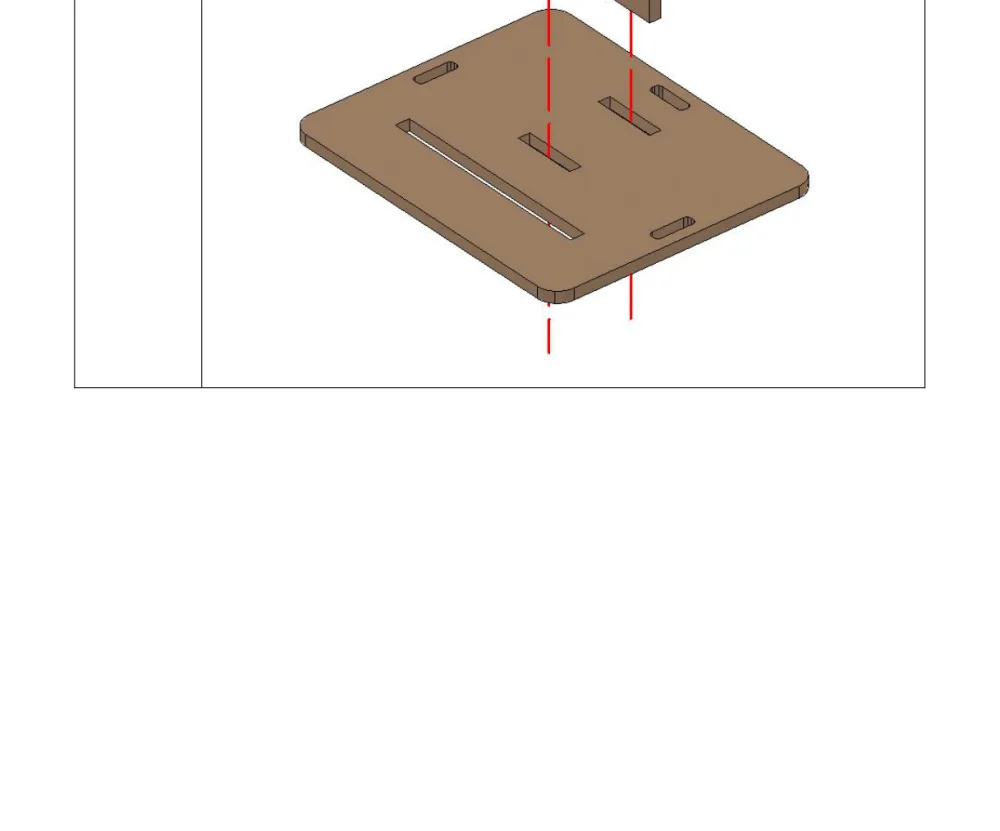
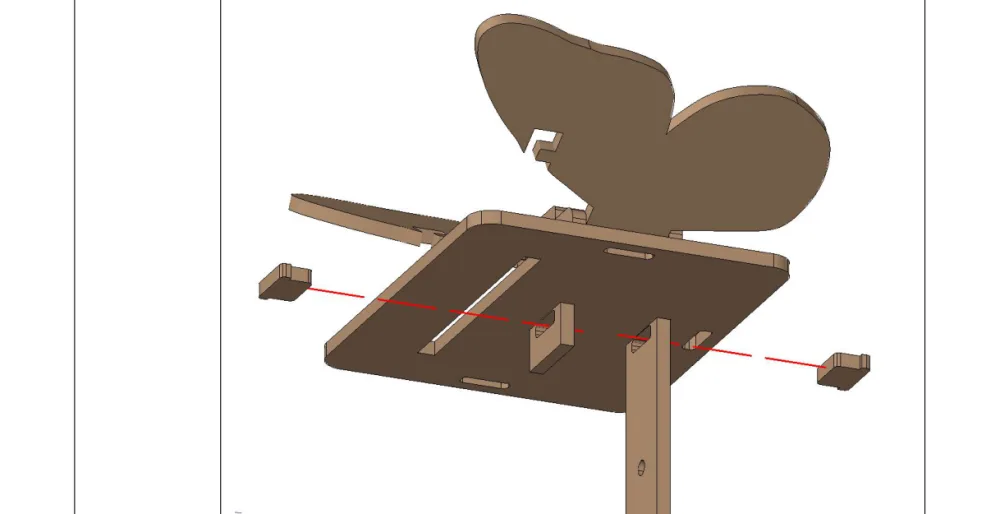
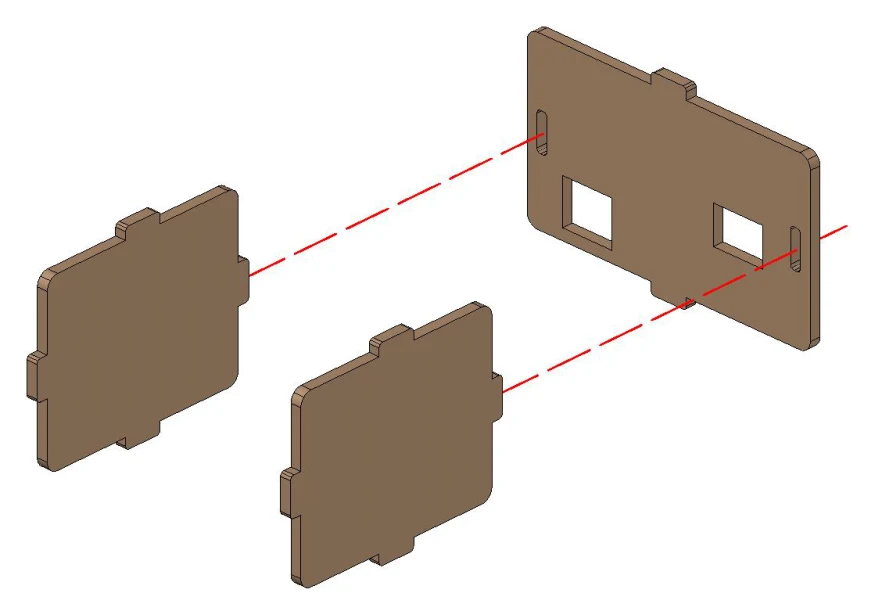
שלבי ההרכבה:
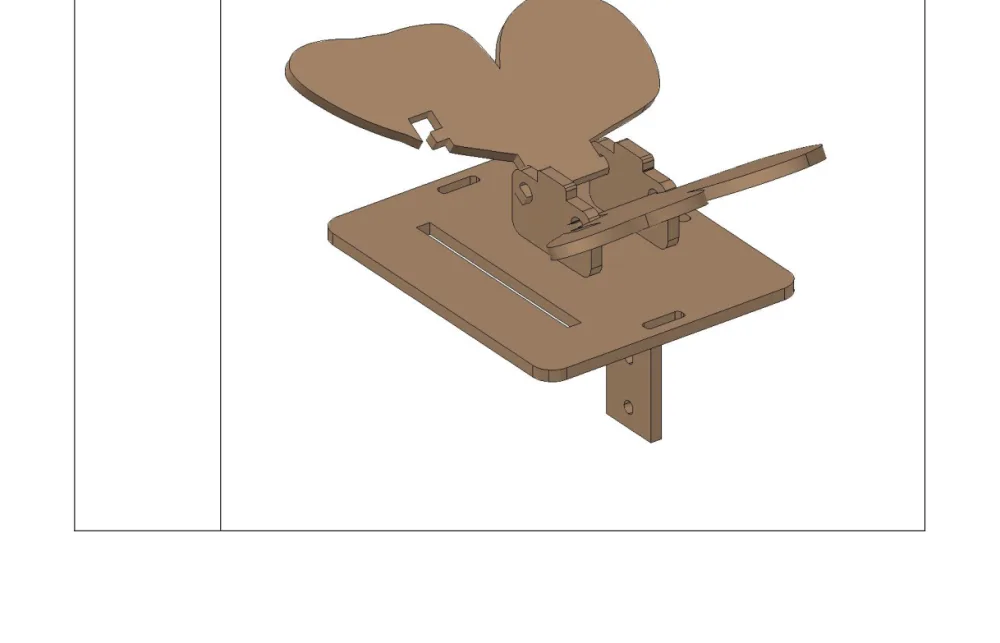
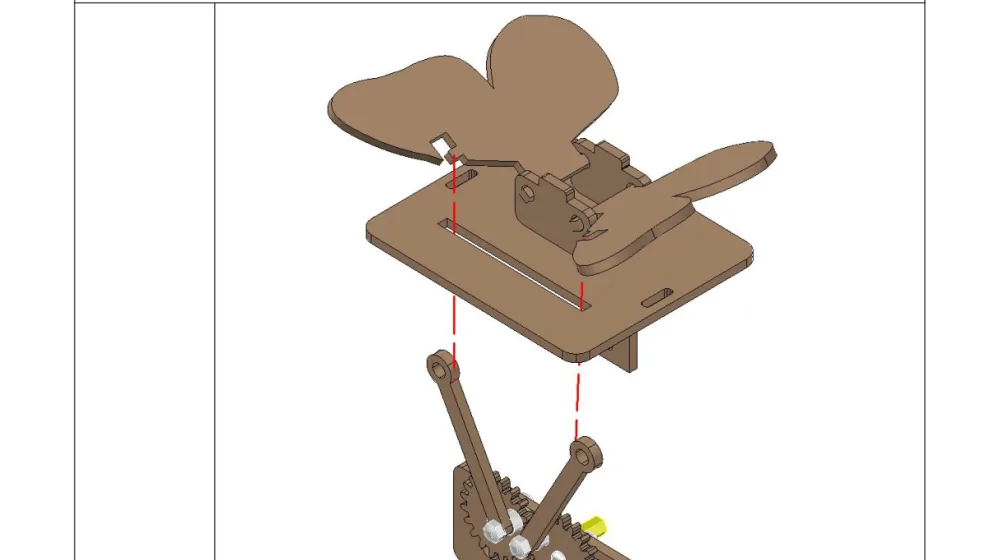
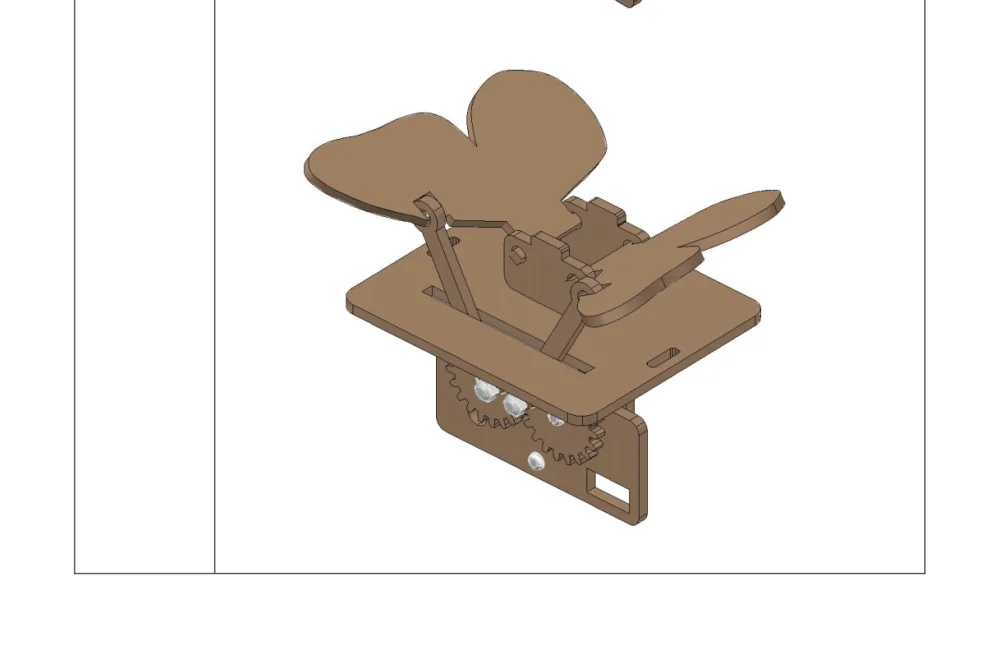
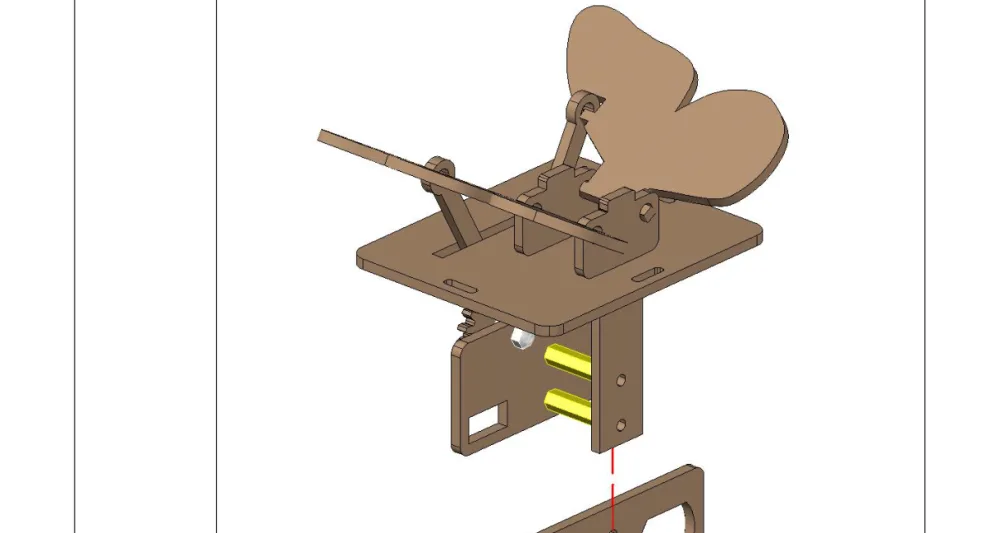
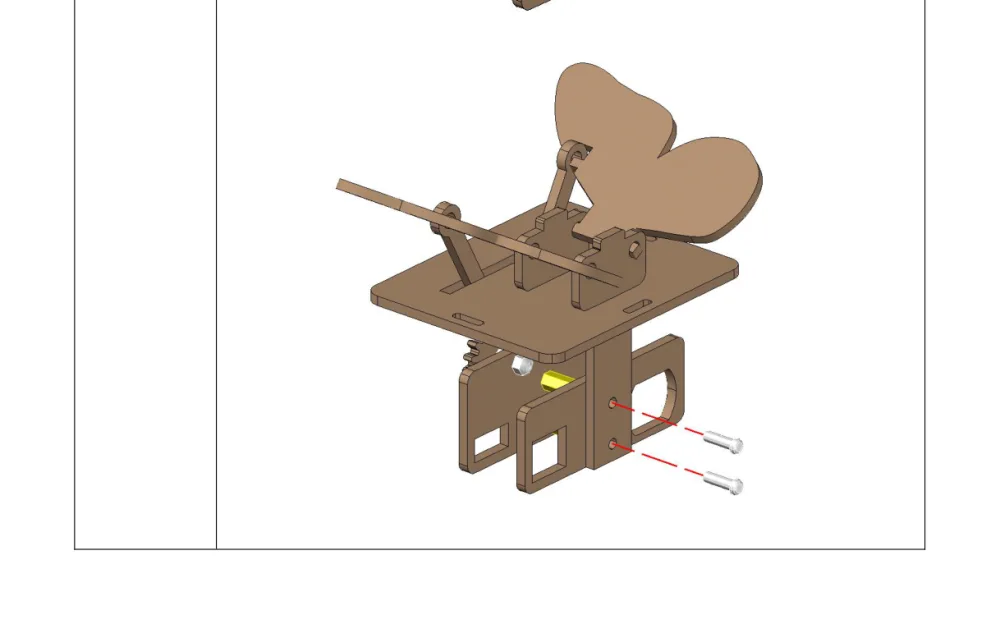
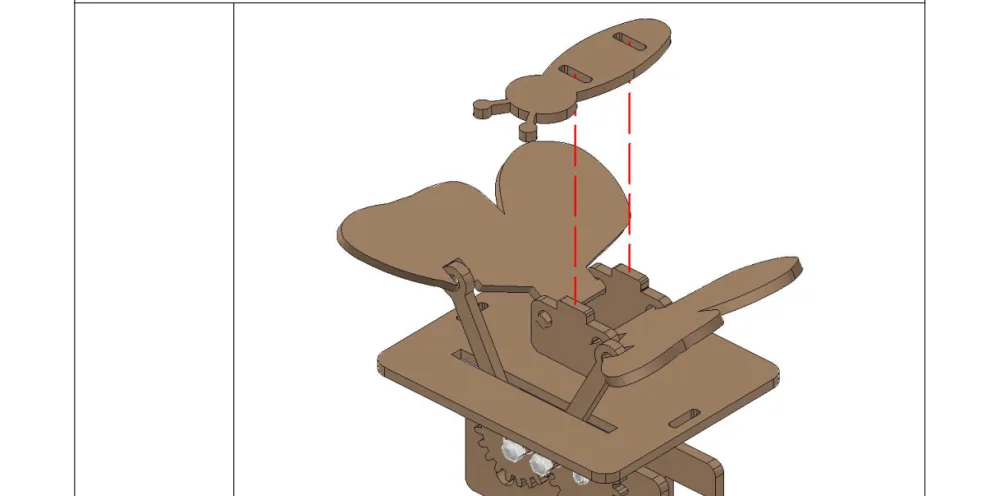
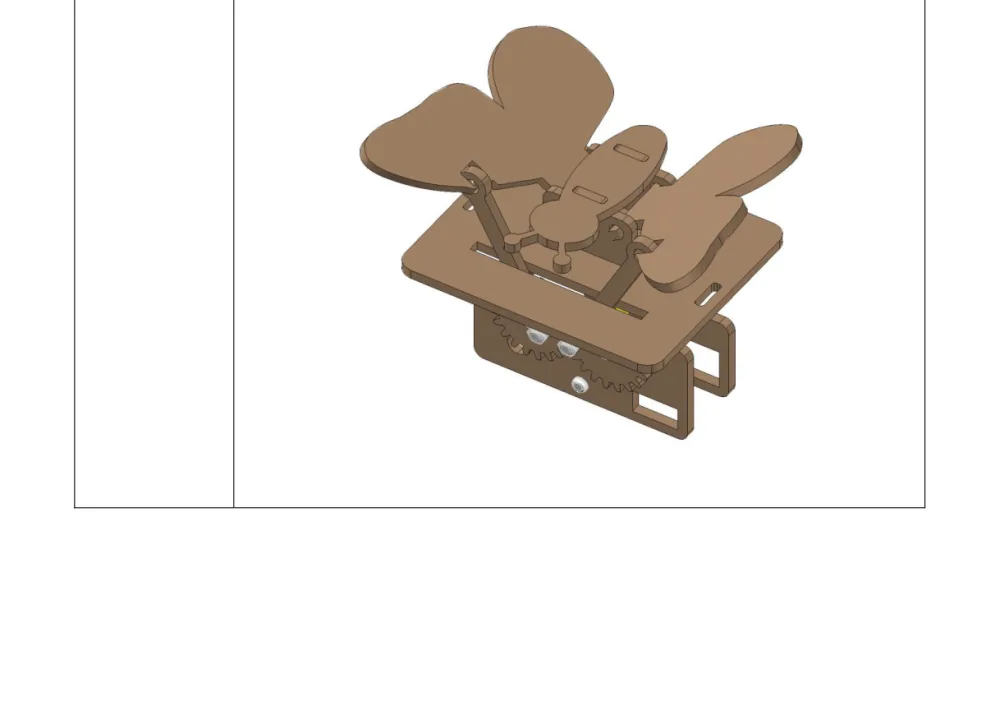
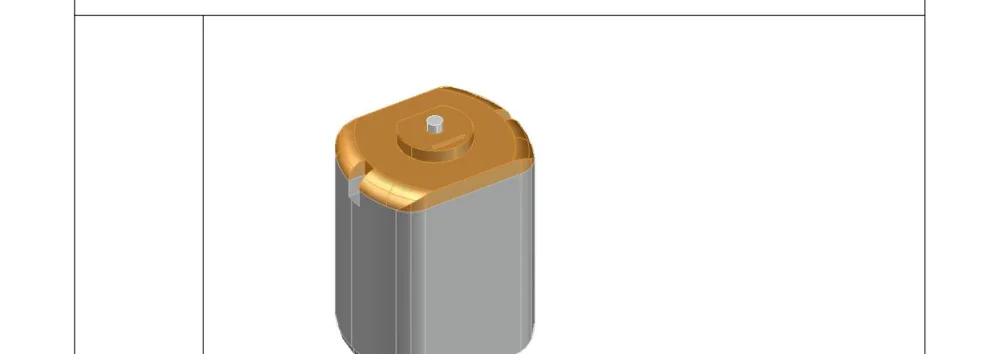
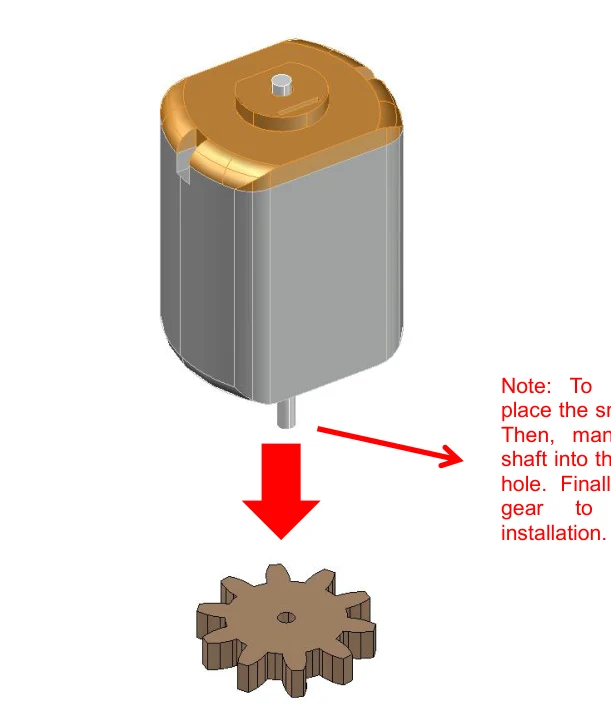
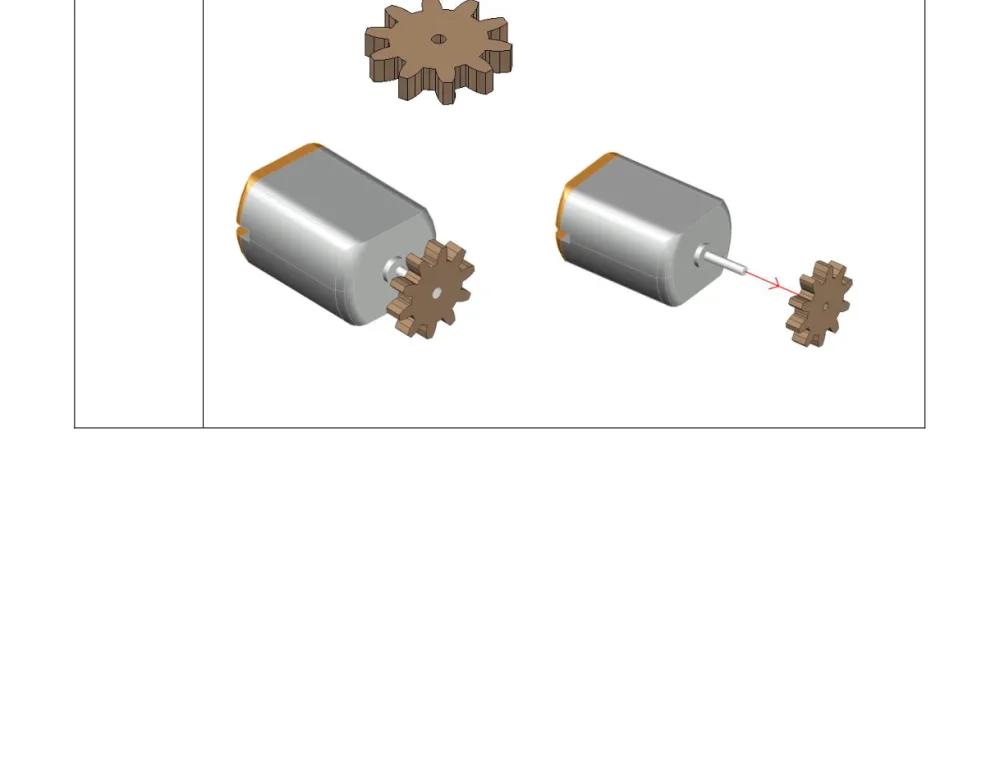
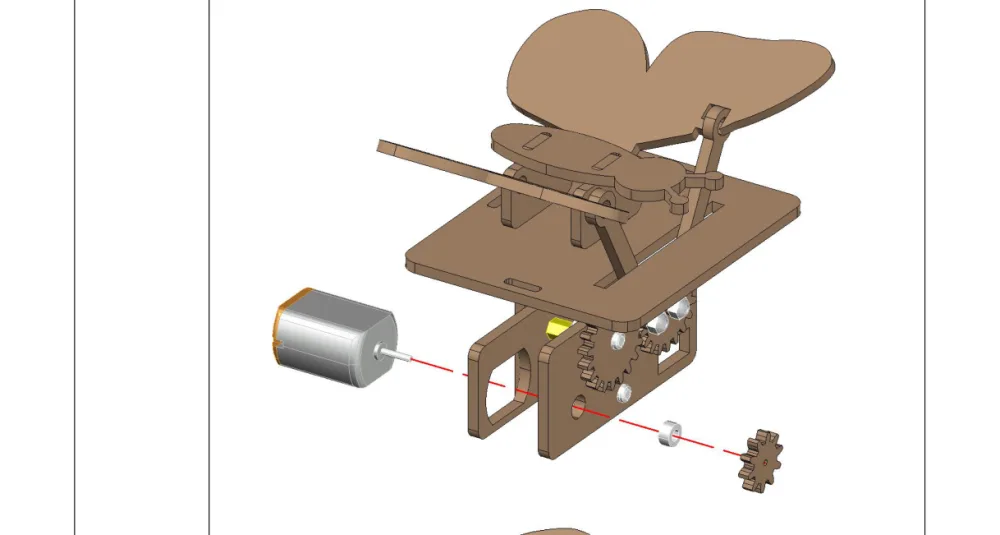
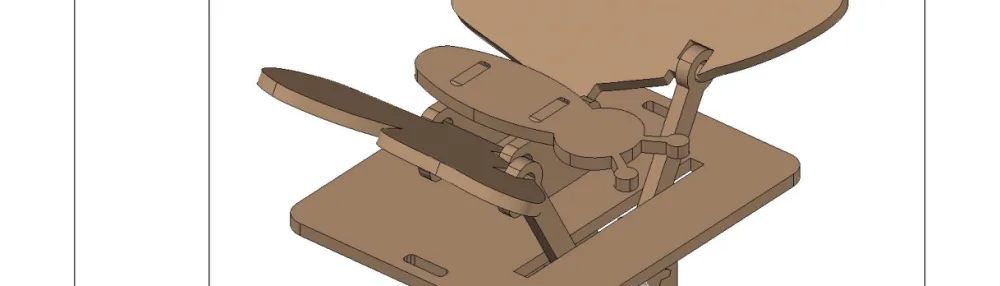
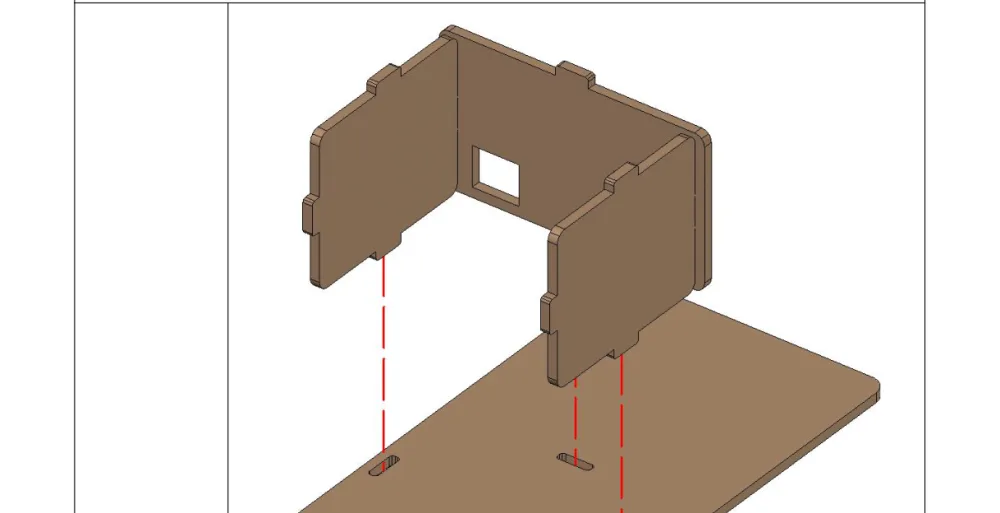
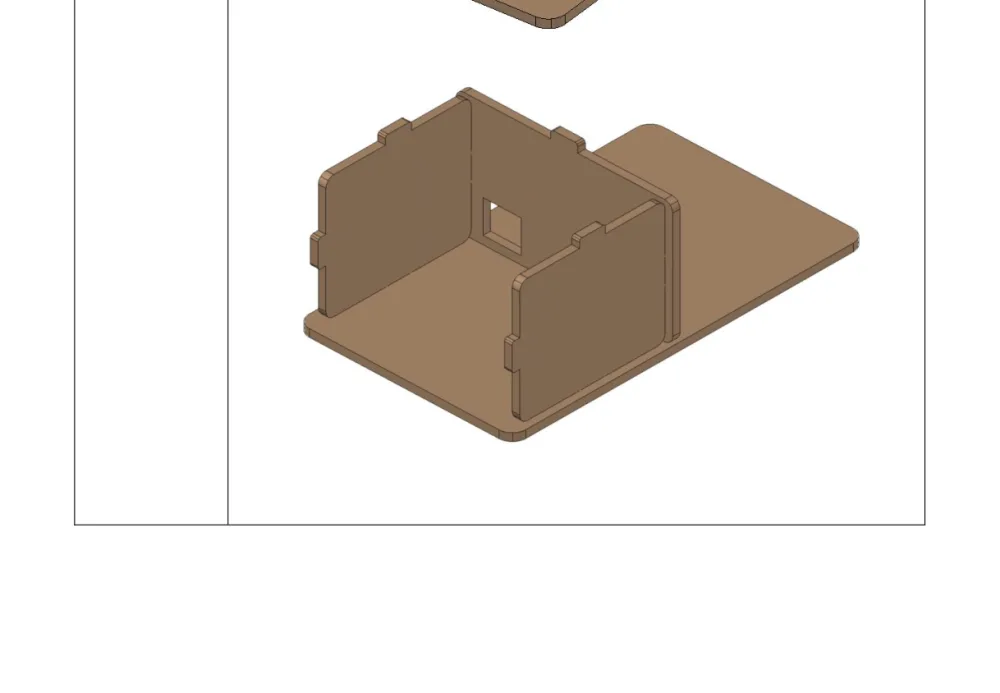
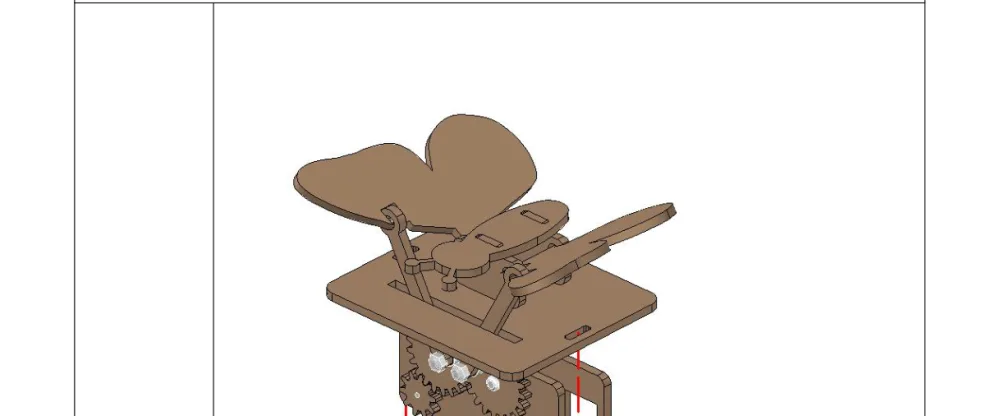
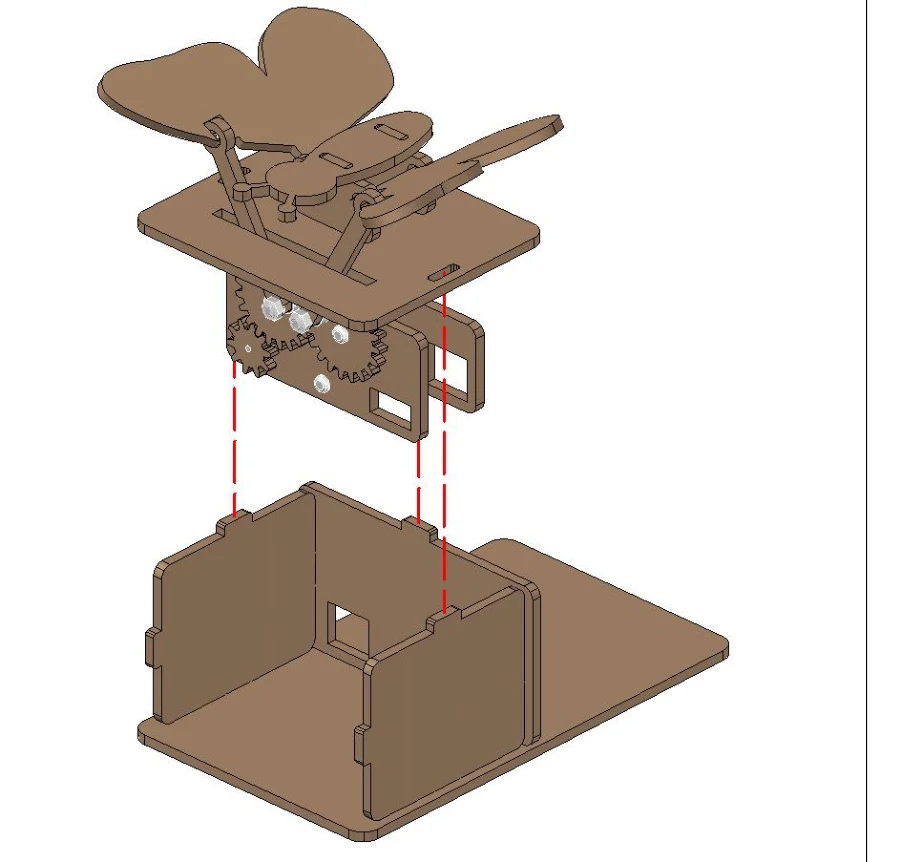
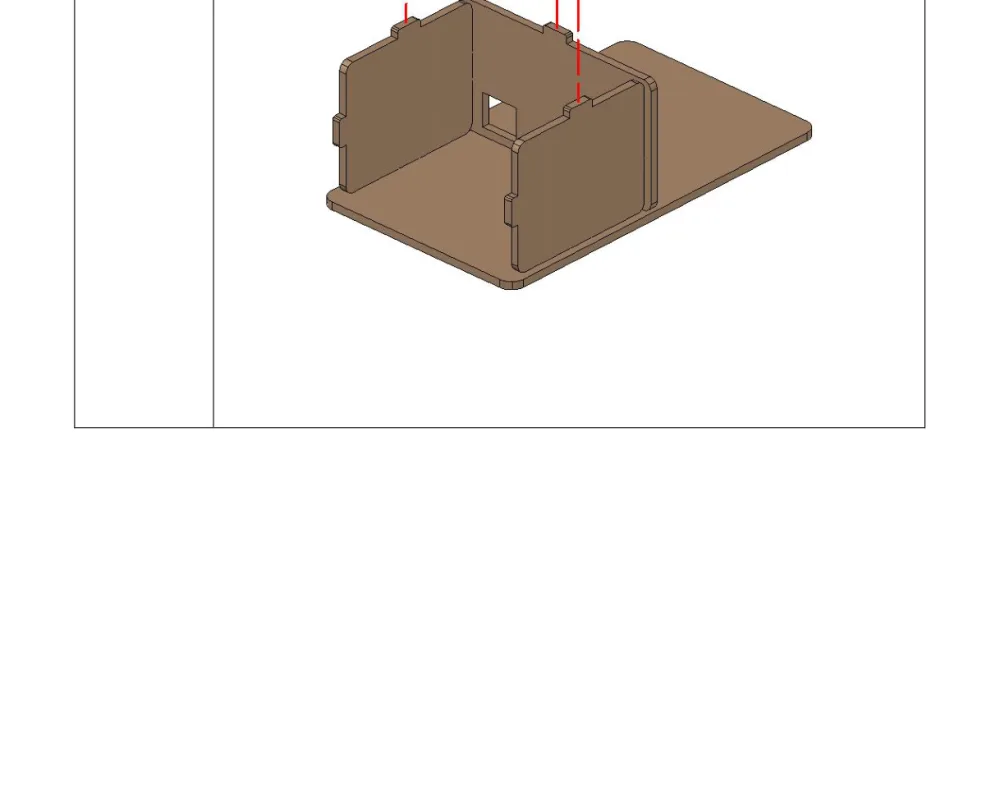

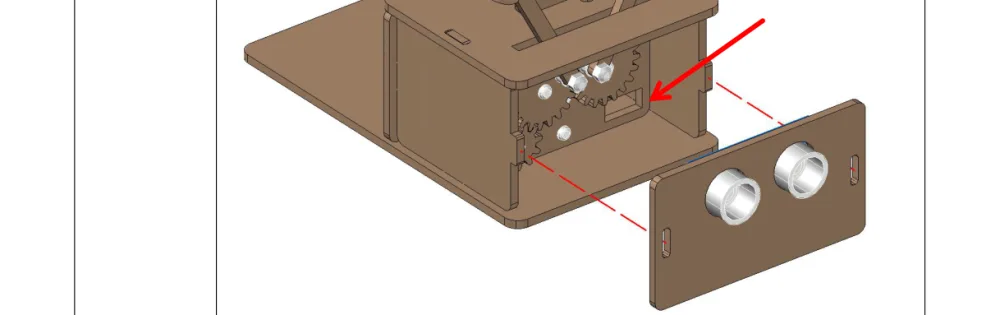
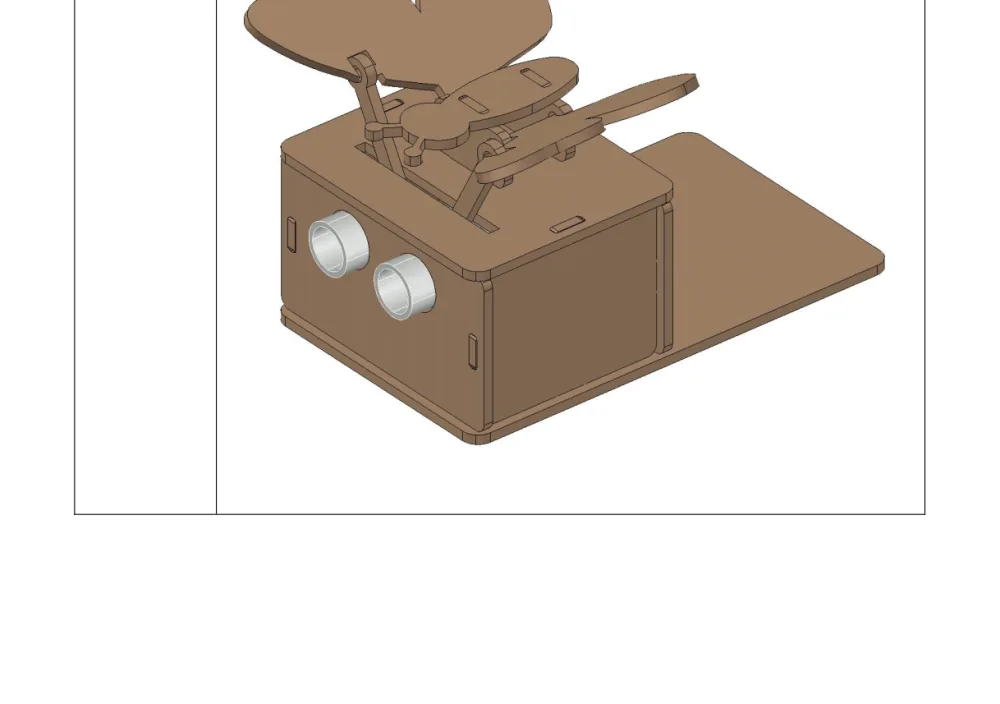
הניסוי
המטרה: מתחת ל-20 ס"מ הכנפיים מתנופפות. מעל — נעצרות.
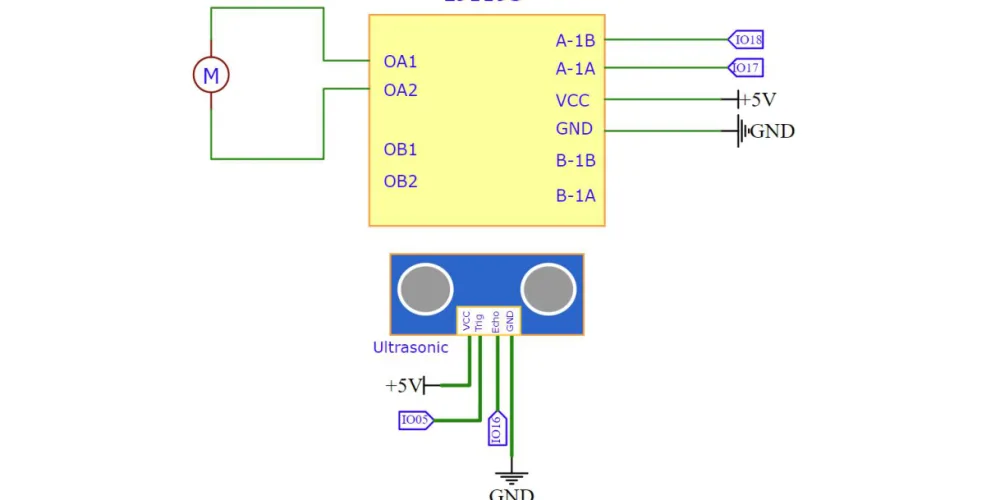
רשימת רכיבים
| הרכיב | כמות |
|---|---|
| לוח ESP32 | 1 |
| חיישן אולטרסוני | 1 |
| דרייבר מנועים | 1 |
| מנוע DC | 1 |
הקוד
from machine import Pin, time_pulse_us, PWM
import time

trig = Pin(5, Pin.OUT)
echo = Pin(16, Pin.IN)

pwm1A = PWM(Pin(17))
pwm1B = PWM(Pin(18))
pwm1A.freq(2000)
pwm1B.freq(2000)

thresholdDistance = 20.0

def getDistance():
    trig.value(0); time.sleep_us(2)
    trig.value(1); time.sleep_us(10)
    trig.value(0)

    duration = time_pulse_us(echo, 1, 26000)
    if duration < 0:
        return -1                      # אין הד
    return (duration * 0.034) / 2

while True:
    distance = getDistance()
    print("Distance:", distance, "cm")

    if distance != -1 and distance < thresholdDistance:
        pwm1B.duty(1023)               # מתנופף
        pwm1A.duty(0)
    elif distance != -1:
        pwm1B.duty(0)                  # עוצר
        pwm1A.duty(0)

    time.sleep(0.1)
שתי נקודות בקוד
1. פסק זמן ב-time_pulse_us — הפרמטר 26000 מונע מהתוכנית להיתקע כשאין הד.
2. הערך -1 — הפונקציה מחזירה ערך שגיאה ייעודי, והלולאה בודקת אותו (distance != -1). ככה לא מבלבלים "אין תשובה" עם "מרחק קטן".
freq(2000)ולא 1000 — למנוע קטן ומהיר כמו זה של הפרפר, תדר מיתוג גבוה יותר נותן תנועה חלקה יותר.
נסו בעצמכם
- שנו את הסף ל-40 ס"מ.
- הוסיפו מהירויות שונות: ככל שקרובים, הכנפיים מהירות יותר.
- הסירו את פסק הזמן וכוונו לחלל פתוח. מה קורה?
- שלבו עם שיעור 6: מתנופף רק כשיש גם תנועה וגם אור.
- צפו במנגנון: כמה נדנודים לכל סיבוב מנוע?
